Flyght Gatot

Panduan Perakitan

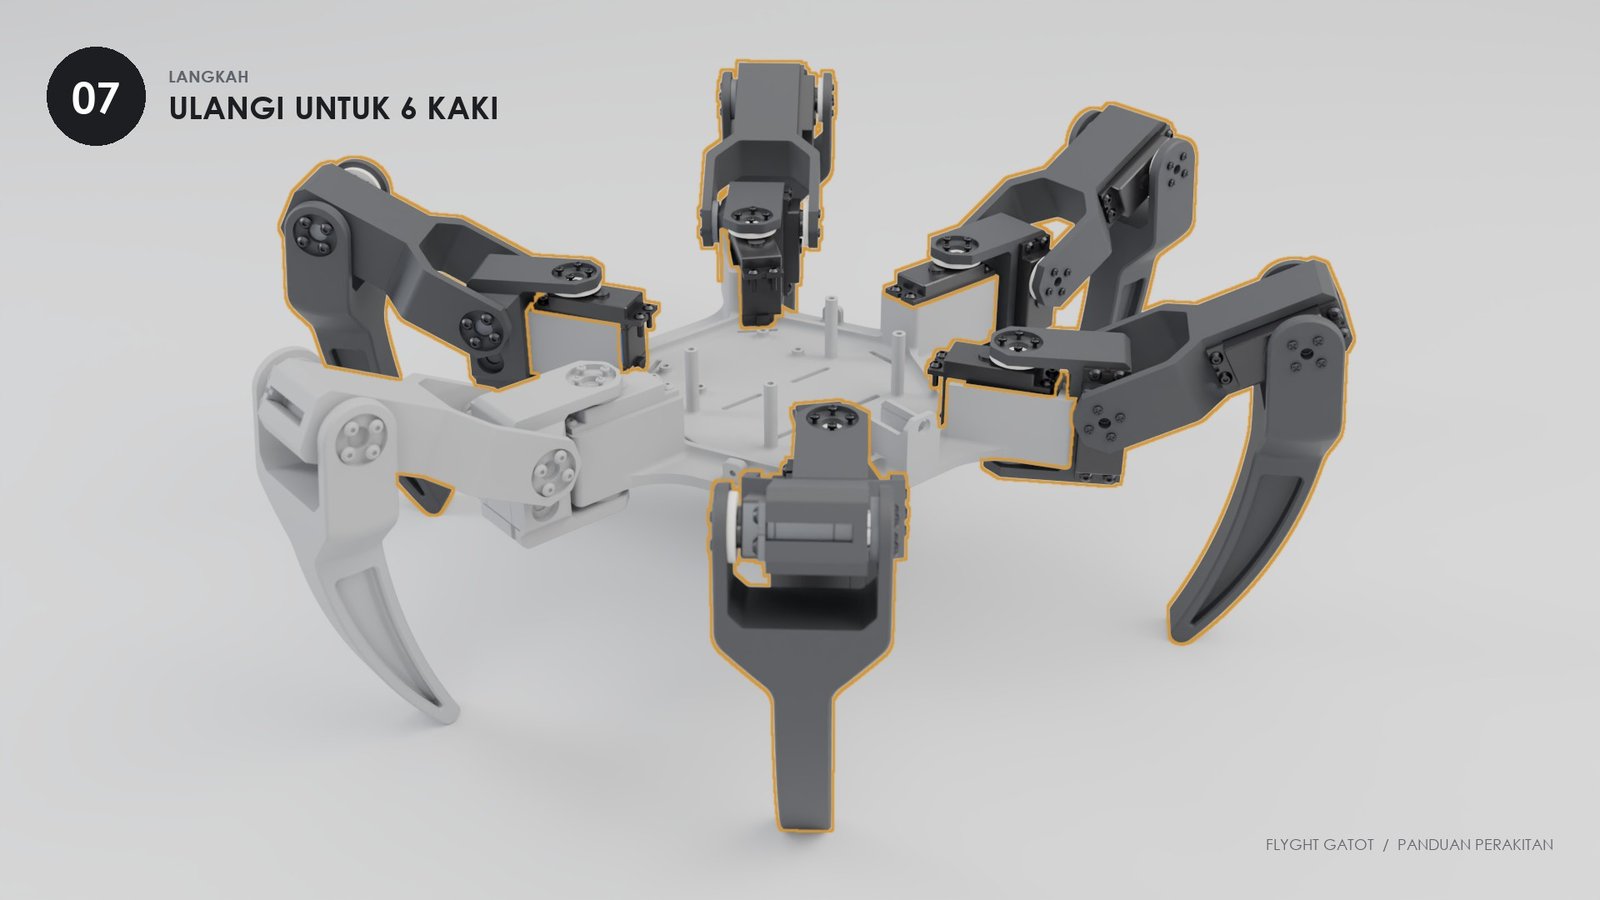
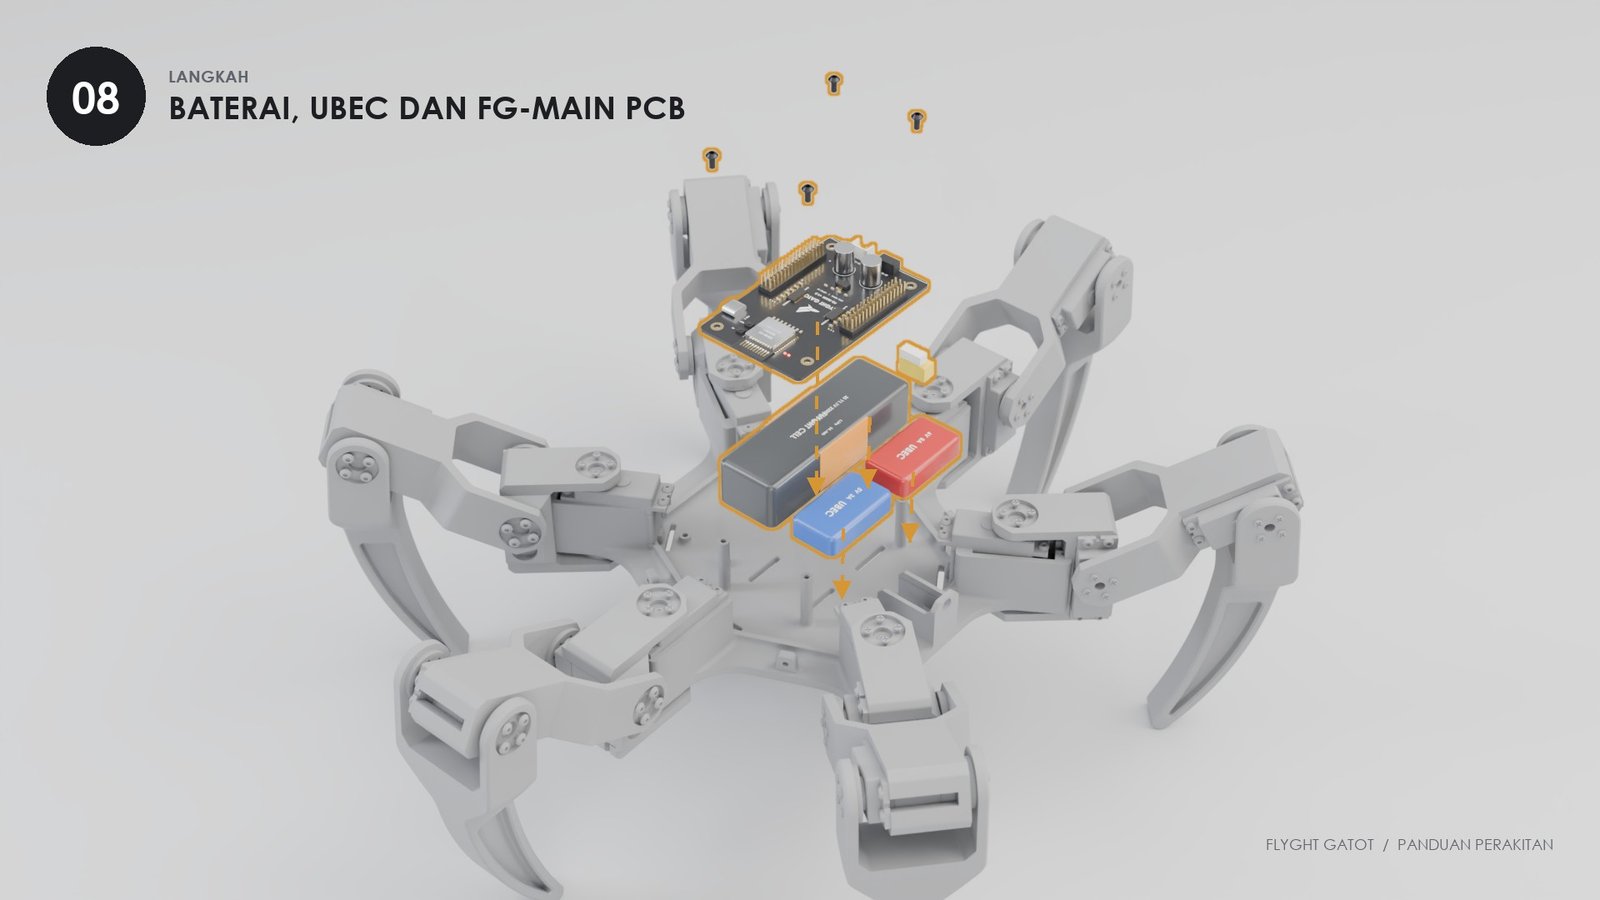
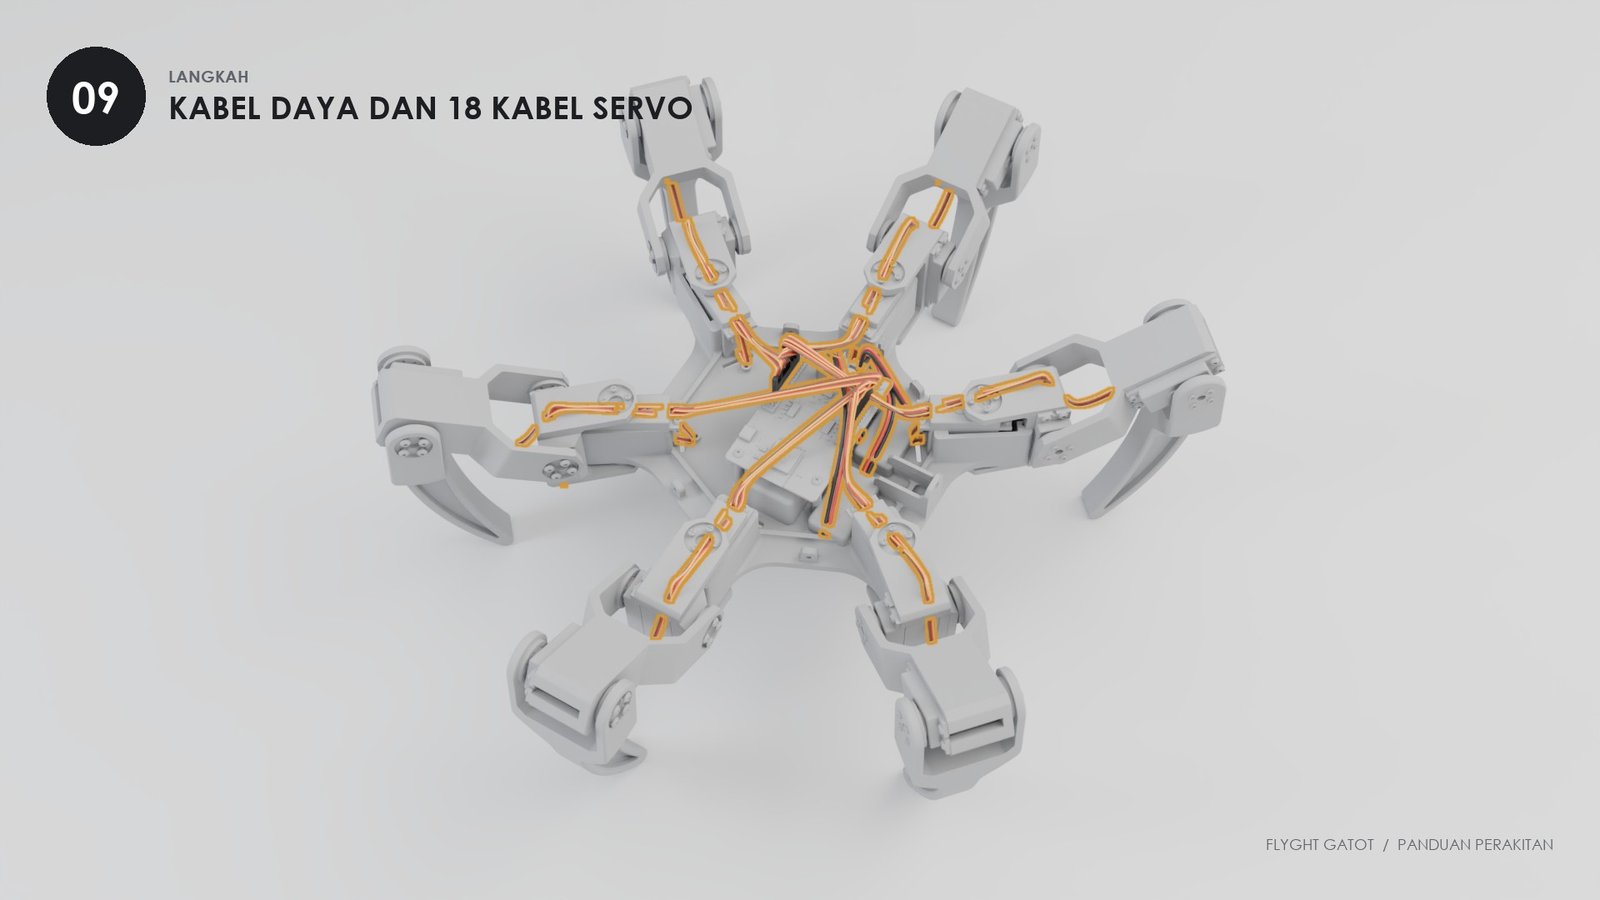
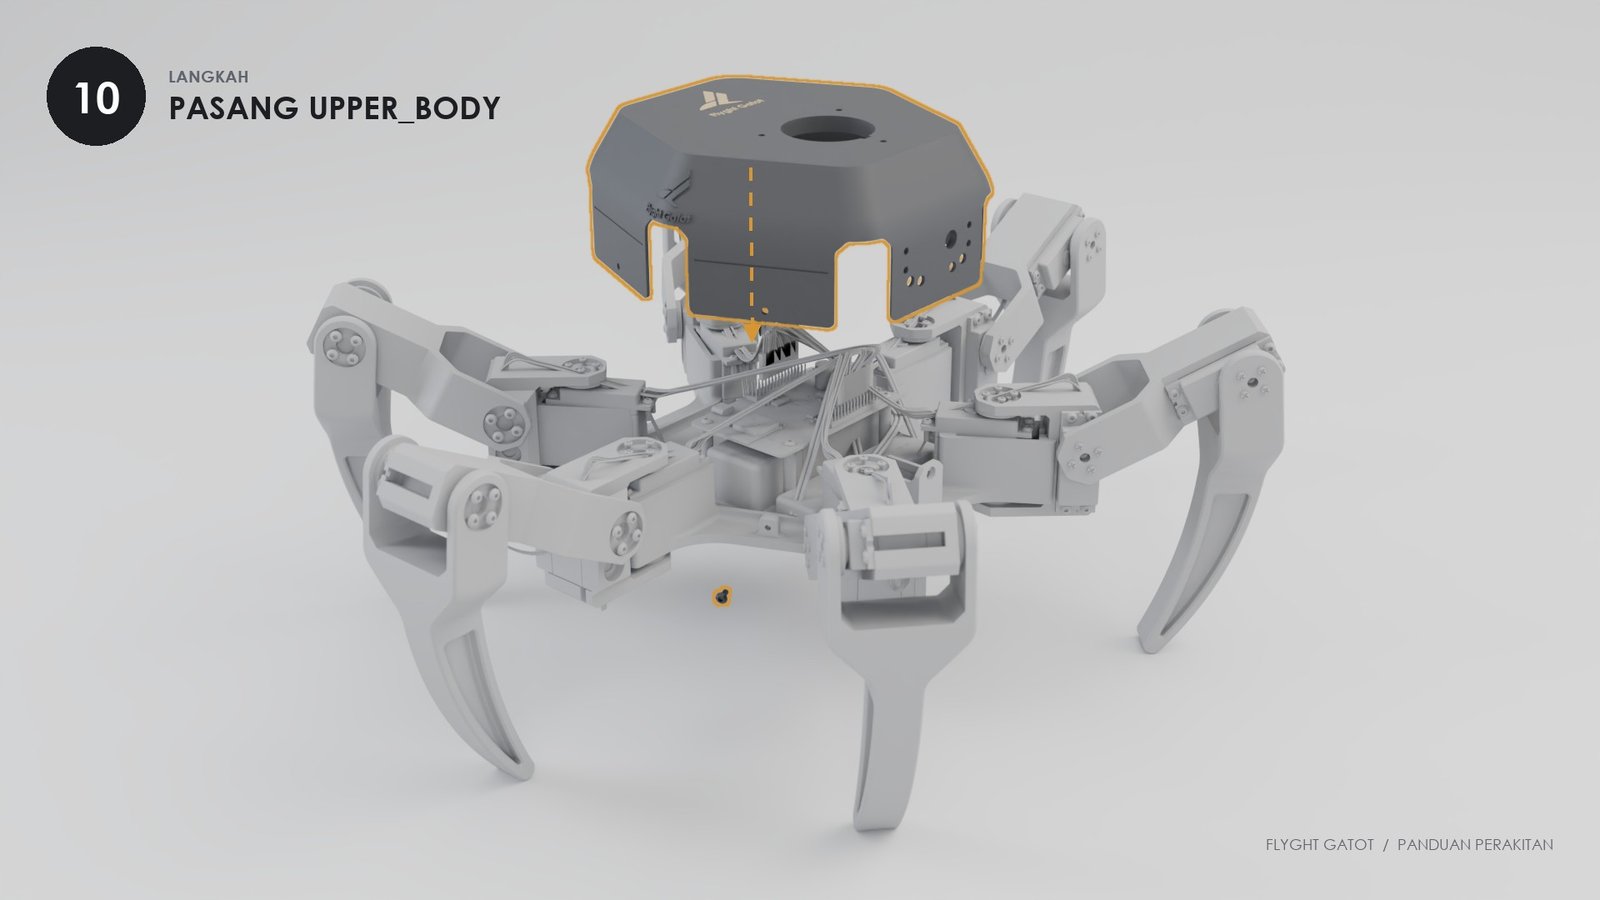
Dari tumpukan part cetak sampai robot heksapod yang bisa berjalan, menoleh, dan memegang benda. Ikuti urutan langkahnya: setiap gambar menampilkan part yang sudah terpasang dalam warna abu-abu, sedangkan part yang dipasang di langkah itu tampil berwarna, bergaris oranye, dan melayang di atas tempat duduknya.

Flyght Gatot terakit lengkap: robot heksapod hitam dengan kepala putih bertelinga kucing
0 dari 20 langkah selesai
Persiapan A

Alat & bahan

Siapkan semuanya di satu meja sebelum mulai. Pisahkan baut per ukuran di wadah kecil atau tutup botol, karena baut M3×6 dan M3×10 mirip sekali kalau sudah bercampur.

Alat

  • Kunci L hex 1.5 / 2 / 2.5 mmbaut M2 dan M3 kepala hex
  • Obeng Phillips #0 dan #1baut horn & baut bawaan servo
  • Tang lancip + pinsetmemegang mur di kantongnya
  • Lem CA (super glue)magnet, cincin iris, kenop
  • Multimetercek tegangan & polaritas
  • Solder, timah, heat-shrinkkalau konektor XT/JST belum terpasang
  • Cable tie kecil + spidolmerapikan dan menandai kabel
  • Charger LiPo balance + LiPo bagwajib untuk baterai 3S
  • Laptop + kabel USB-C dataupload program ke FG-MAIN
  • Cutter + amplas 400merapikan sisa cetak di lubang

Belanja: elektronik

QtyItemKeterangan
18Servo MG996Rkaki: coxa, femur, tibia × 6
4Servo MG90S (metal gear)yaw leher, roll kepala, pitch + roll gripper
18Bearing 695 5×13×4 mmsatu di setiap sendi kaki
1FG-MAIN PCBESP32-C5 + 2× PCA9685. Alternatif: 2 modul PCA9685 + devkit ESP32-C5, kabelnya sama
1LiPo 3S 11.1 V 2200 mAhkonektor XT60
1BEC 6 V, 15–20 Adaya servo (18 MG996R bisa menarik > 15 A saat jalan)
1UBEC 5 V, 3 Adaya logic (ESP32, PCA9685)
1Saklar panel Ø18 mmmasuk ke lubang power Upper_Body
1M5Stack Core2wajah layar. Tidak perlu kalau pakai wajah kucing cetak
1Kamera SC3336 + kabel FPCmata robot
1Luckfox Pico + ESP32-S3dirakit di perfboard 5×7 cm (pola lubang 46×66 mm)
12Magnet neodymium 6×2 mm4 untuk wajah, 8 untuk telinga

Belanja: baut & mur

QtyUkuranUntuk
72M3×10 kepala bulat (BHCS)tab servo MG996R, 4 per servo
80M3×6 kepala bulat (BHCS)72 shaft sendi, 4 PCB, 4 Upper_Body
72M2×8 kepala panhorn MG996R ke part kaki, 4 per horn
3 + 3M3×12 SHCS + mur M3collar leher ke Upper_Body
4 + 4M3×8 SHCS + mur M3yoke ke turntable
4 + 4M3×8 SHCS + mur M3base gripper ke flap depan
2 + 2M3×8 + mur + ringpivot roll kepala, pivot pitch gripper
4M3×8 countersunkpod ke lantai kepala
4M2×5head board ke standoff
4M2×6papan SC3336 ke cradle
4 + 4M2×8 + ring kecilpivot + kunci tilt kamera
4M2×8 self-tapretainer Core2
2M2×8face module, dari bawah dagu

TipsBeli lebih 10 % untuk setiap ukuran baut. Baut kecil gampang hilang dan kadang ada yang cacat ulir.

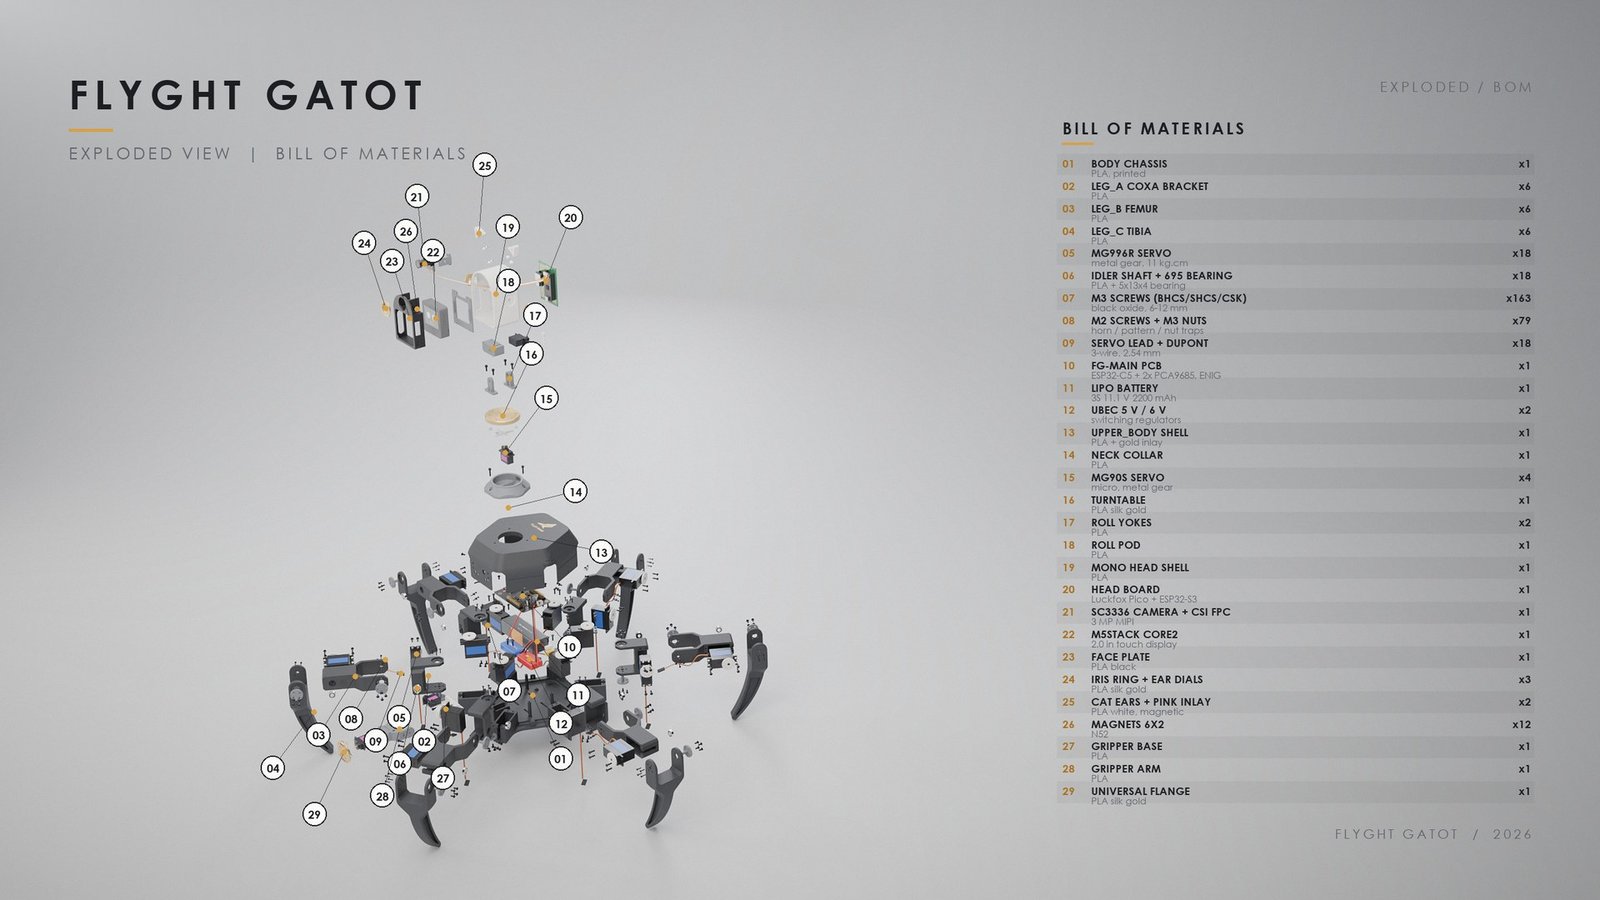
Tampilan exploded seluruh robot dengan nomor part dan tabel bill of materials
Semua komponen robot dan jumlahnya. Klik gambar untuk ukuran penuh.
Persiapan B

Cetak part

Semua file STL di folder 01–04 sudah dalam orientasi cetak. Tinggal seret ke Bambu Studio. Tidak ada part yang butuh support.

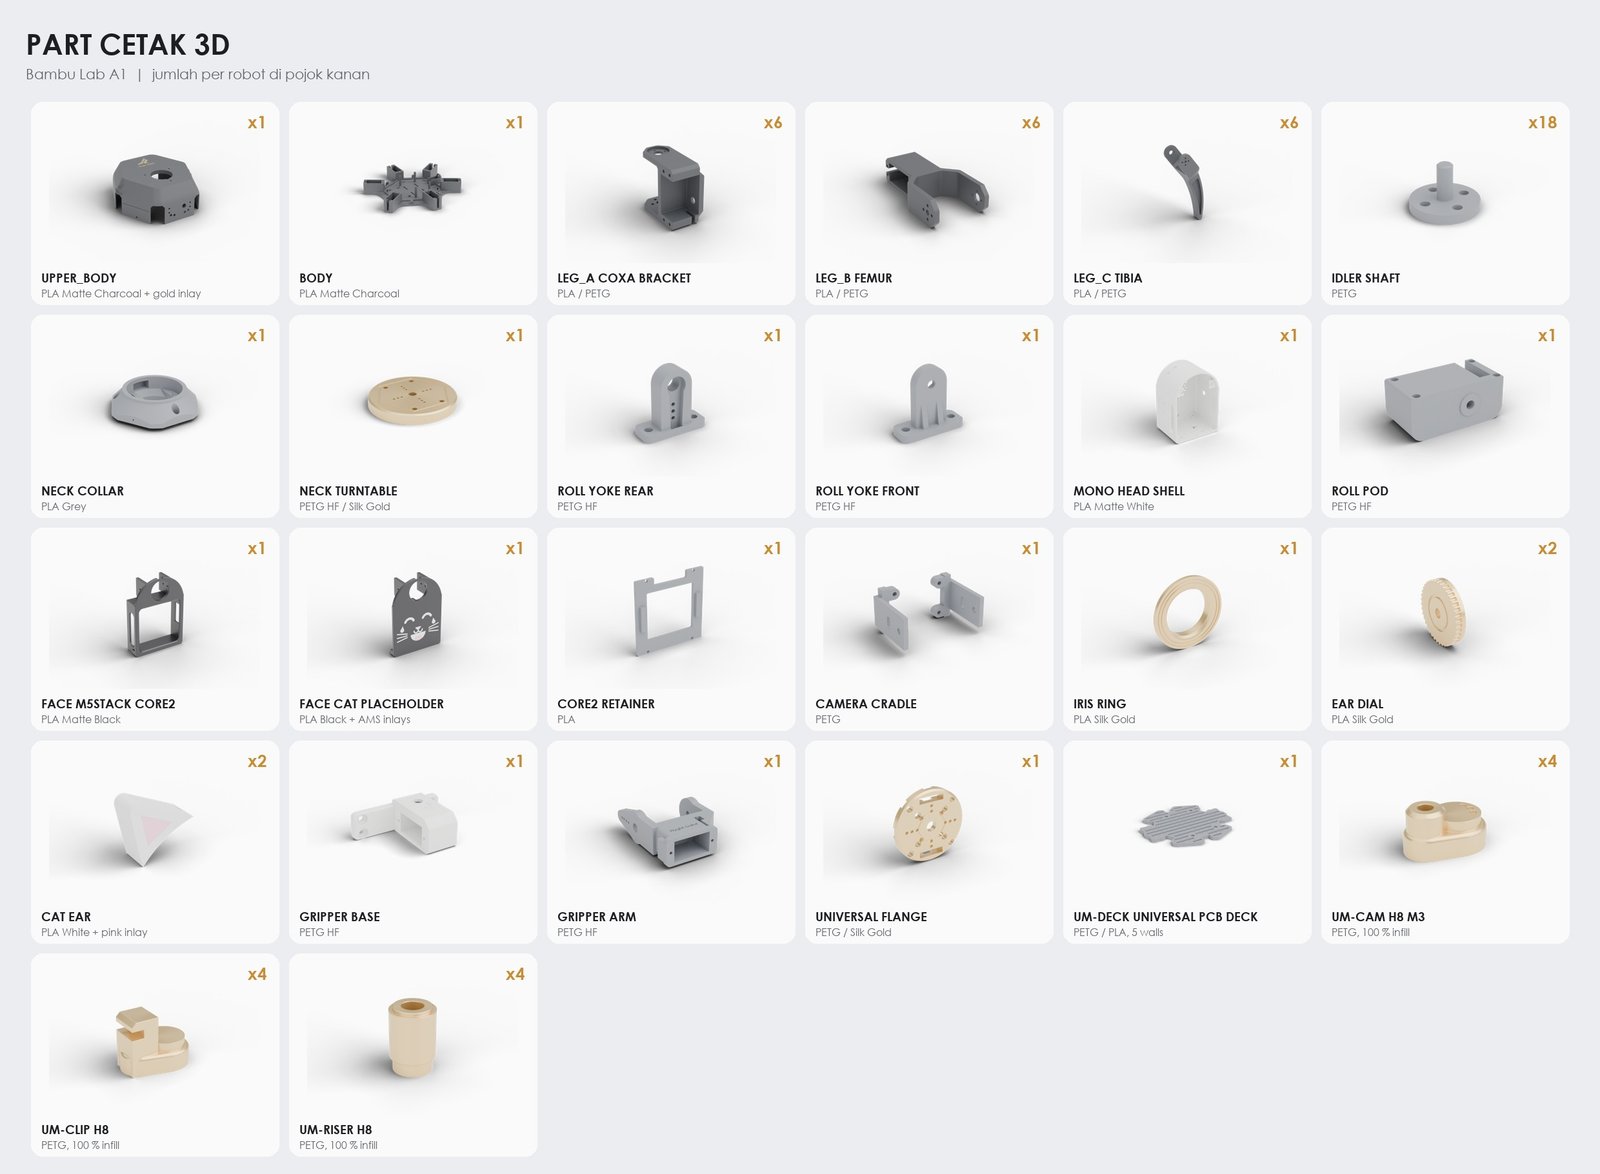
Katalog semua part cetak 3D beserta jumlah per robot
Semua part cetak dan jumlahnya per robot. Ukuran lengkap tiap part ada di folder renders/technical/.
Setting Bambu StudioNilai
Printer / nozzleBambu Lab A1, 0.4 mm
Layer0.16 mm untuk part tampil, 0.20 mm untuk part mekanis
Wall loops4 (mekanis 5)
Infill15 % gyroid untuk shell; 35 % untuk collar, turntable, yoke, pod, gripper
SupportTidak perlu
Elephant foot0.15 mm
PartMaterial
Body, Leg_A/B/C, Upper_BodyPLA Matte charcoal (kaki boleh PETG)
Shaft sendi ×18PETG
Turntable, yoke, gripper armPETG HF (lebih tahan retak)
Kepala, telinga, base gripperPLA Matte putih
Iris, kenop, flangePLA Silk Gold
Inlay (AMS Lite)putih + pink kucing, emas logo

TipsCetak dulu satu neck_turntable dan satu Leg_A sebagai uji. Kalau servo atau horn terlalu ketat atau longgar, ubah angka toleransi di src/lib.py lalu build ulang, sebelum mencetak semua part.

Persiapan C

Setel semua servo ke 90° sebelum dipasang

Ini langkah paling penting untuk pemula. Horn harus dipasang saat servo berada di tengah (90°, pulsa 1500 µs). Kalau tidak, kaki bisa menabrak body saat pertama dinyalakan.

  1. Sambungkan UBEC 6 V ke konektor XT30 FG-MAIN dan UBEC 5 V ke konektor JST, lalu baterai ke kedua UBEC (lihat langkah 08). Lakukan ini di meja, belum di dalam robot.
  2. Colok servo yang mau disetel ke header mana saja. Kabel cokelat ke pin G, merah ke V, oranye ke S.
  3. Upload program di bawah lewat Arduino IDE. Board: ESP32-C5, library Adafruit PWM Servo Driver.
  4. Nyalakan. Semua servo yang tercolok akan diam di tengah. Cabut, tempel label (misalnya L1-coxa), lalu ganti dengan servo berikutnya.
#include <Wire.h>
#include <Adafruit_PWMServoDriver.h>

Adafruit_PWMServoDriver pcaKanan(0x40);  // kaki L0-L2
Adafruit_PWMServoDriver pcaKiri(0x41);   // kaki L3-L5 + 4x MG90S

void setup() {
  Wire.begin();  // sesuaikan pin SDA/SCL dengan skematik FG-MAIN
  for (Adafruit_PWMServoDriver *p : {&pcaKanan, &pcaKiri}) {
    p->begin();
    p->setOscillatorFrequency(27000000);
    p->setPWMFreq(50);
  }
  delay(10);
  for (int ch = 0; ch < 16; ch++) {       // semua kanal ke tengah
    pcaKanan.writeMicroseconds(ch, 1500);
    pcaKiri.writeMicroseconds(ch, 1500);
  }
}

void loop() {}

AwasJangan memutar horn servo dengan tangan saat servo menyala. Gigi servo bisa rusak.

Bagian 1

Kaki

Rakit satu kaki sampai selesai dulu (langkah 01–06), lalu ulangi untuk lima kaki lainnya. Semua kaki memakai part yang sama. Setiap sendi punya dua sisi: sisi horn servo dan sisi shaft yang berputar di bearing 695.

01
Kaki · sendi coxa

Servo coxa + bearing ke Body
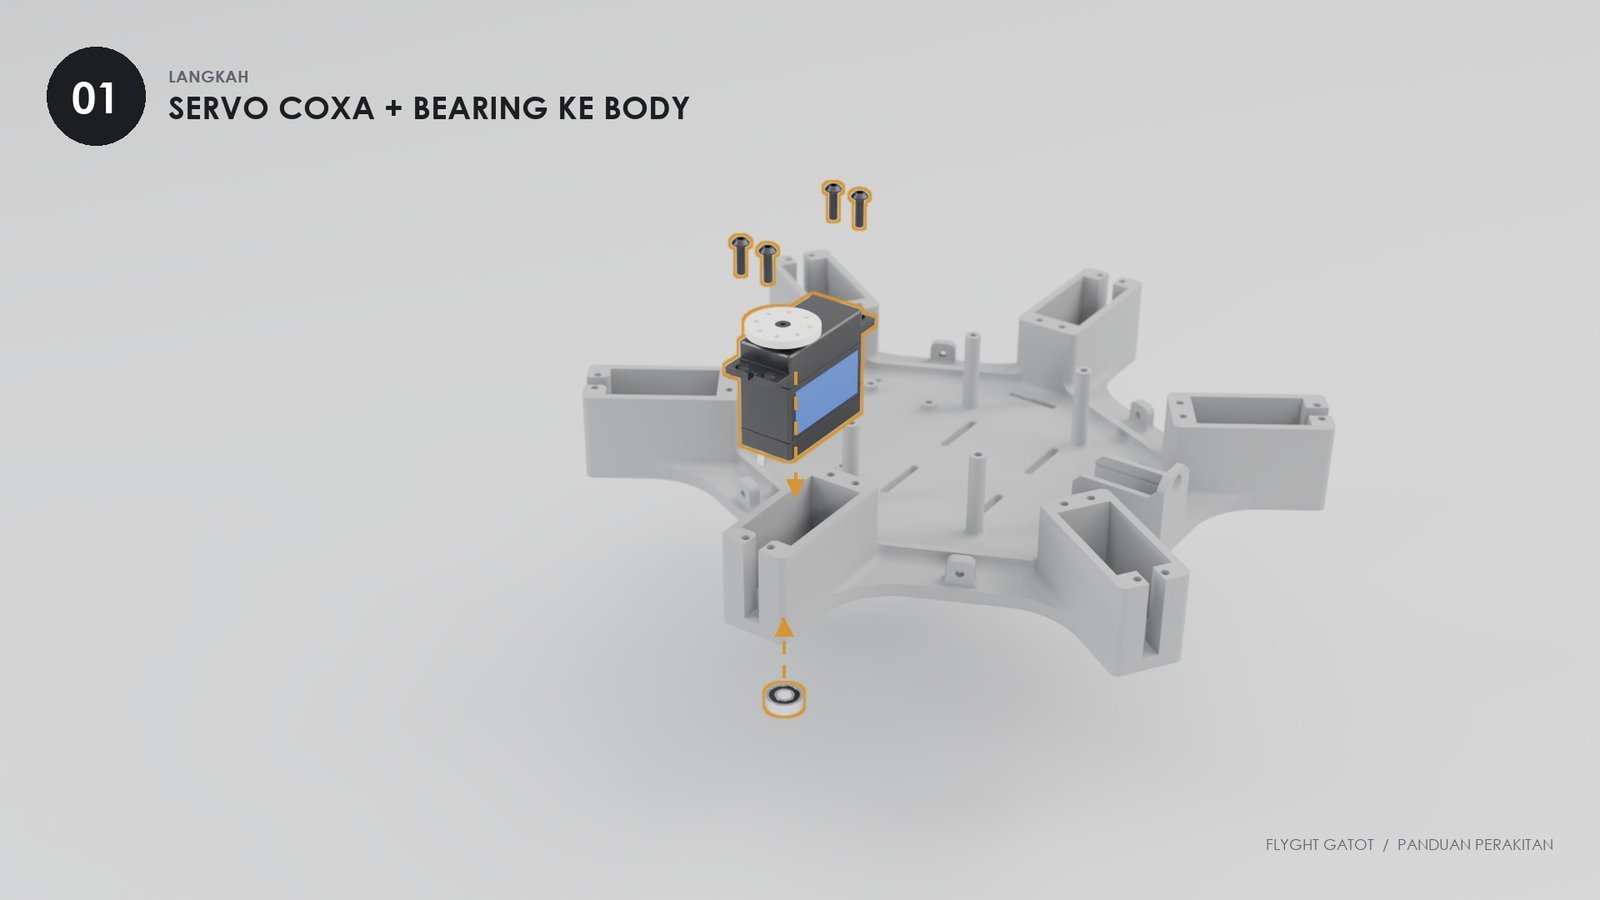
Servo MG996R melayang di atas rumah servo Body, bearing di bawahnya

Yang dibutuhkan

  • 1×Body
  • 1×MG996R, sudah 90°
  • 1×Bearing 695
  • 4×M3×10 BHCS tab servo

Cara

  1. Tekan bearing ke lubang di bawah rumah servo, dari arah bawah Body, sampai rata.
  2. Masukkan servo ke rumahnya dari atas. Poros servo (spline) berada di sisi luar, sama seperti di gambar.
  3. Pasang 4 baut M3×10 di tab servo. Kencangkan menyilang, cukup sampai servo tidak goyang.
  4. Arahkan kabel servo ke dalam Body lewat celah di atas rumah servo.

AwasBaut terlalu kencang bisa meretakkan PLA. Berhenti begitu terasa mentok.
02
Kaki · sendi femur

Siapkan Leg_A

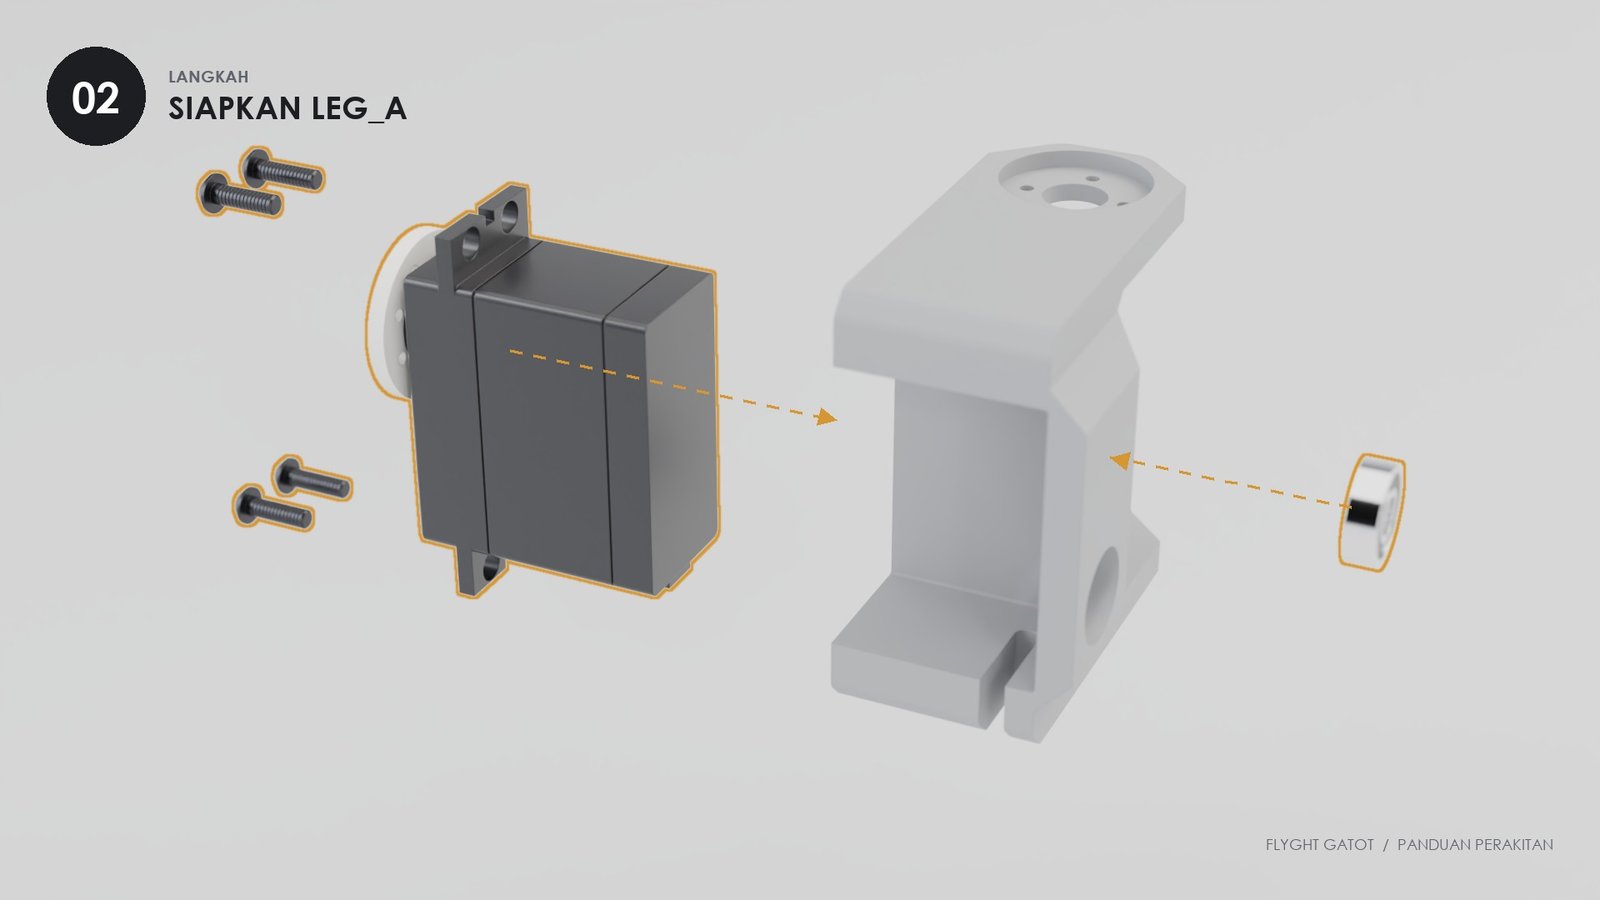
Servo femur masuk ke kantong Leg_A, bearing masuk dari sisi lain

Yang dibutuhkan

  • 1×Leg_A (coxa bracket)
  • 1×MG996R, sudah 90°
  • 1×Bearing 695
  • 4×M3×10 BHCS

Cara

  1. Tekan bearing ke lubang di sisi Leg_A yang berlawanan dengan kantong servo.
  2. Masukkan servo femur ke kantong Leg_A dengan arah spline seperti di gambar.
  3. Kunci dengan 4 baut M3×10 di tab servo.

TipsKalau bearing terlalu seret, amplas tipis dinding lubangnya. Jangan dipukul keras.

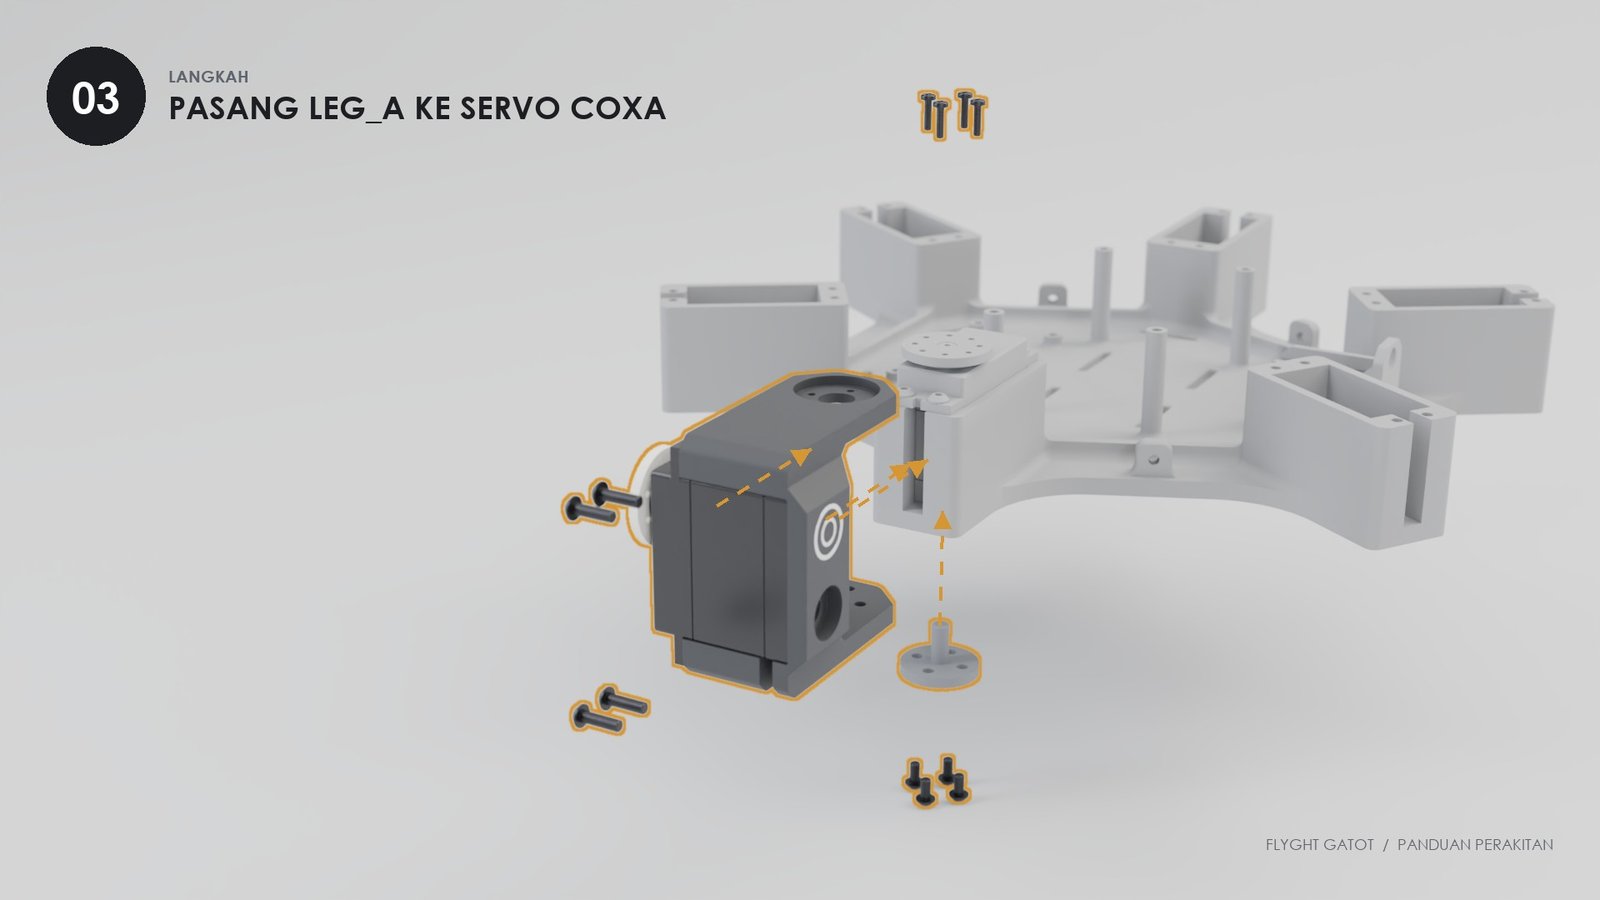
03
Kaki · sendi coxa

Pasang Leg_A ke servo coxa

Leg_A mengapit servo coxa dari samping, shaft masuk dari bawah

Yang dibutuhkan

  • 1×Leg_A dari langkah 02
  • 1×Horn bundar bawaan servo
  • 4×M2×8 pan horn
  • 1×Shaft cetak
  • 4×M3×6 BHCS shaft

Cara

  1. Baut horn bundar ke sisi atas Leg_A dengan 4 baut M2×8.
  2. Posisikan Leg_A tegak lurus terhadap sisi Body, lalu tekan horn ke spline servo coxa. Pasang baut tengah horn (bawaan servo).
  3. Dari bawah, masukkan shaft lewat Leg_A ke bearing di Body. Kunci shaft ke Leg_A dengan 4 baut M3×6.

CekLeg_A bisa diayun kiri-kanan dengan tangan (servo mati) tanpa seret dan tanpa goyang ke atas-bawah.

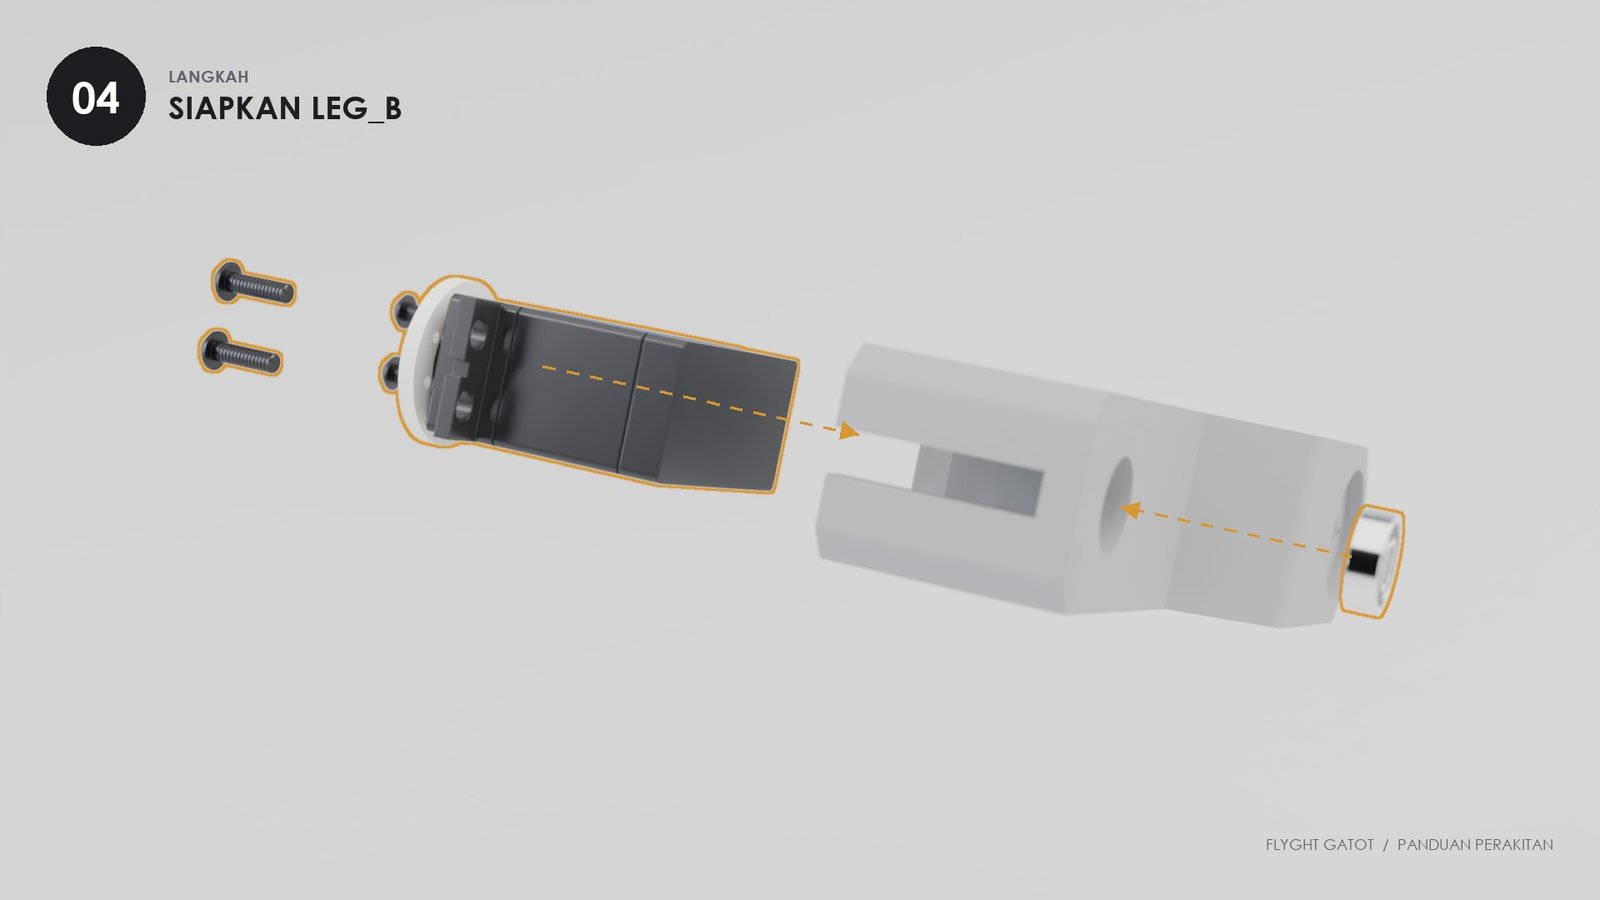
04
Kaki · sendi tibia

Siapkan Leg_B

Servo tibia masuk ke kotak Leg_B, bearing dari sisi seberang

Yang dibutuhkan

  • 1×Leg_B (femur)
  • 1×MG996R, sudah 90°
  • 1×Bearing 695
  • 4×M3×10 BHCS

Cara

  1. Tekan bearing ke lubang di ujung Leg_B.
  2. Masukkan servo tibia ke kotak di ujung Leg_B, spline mengikuti gambar.
  3. Kunci dengan 4 baut M3×10.
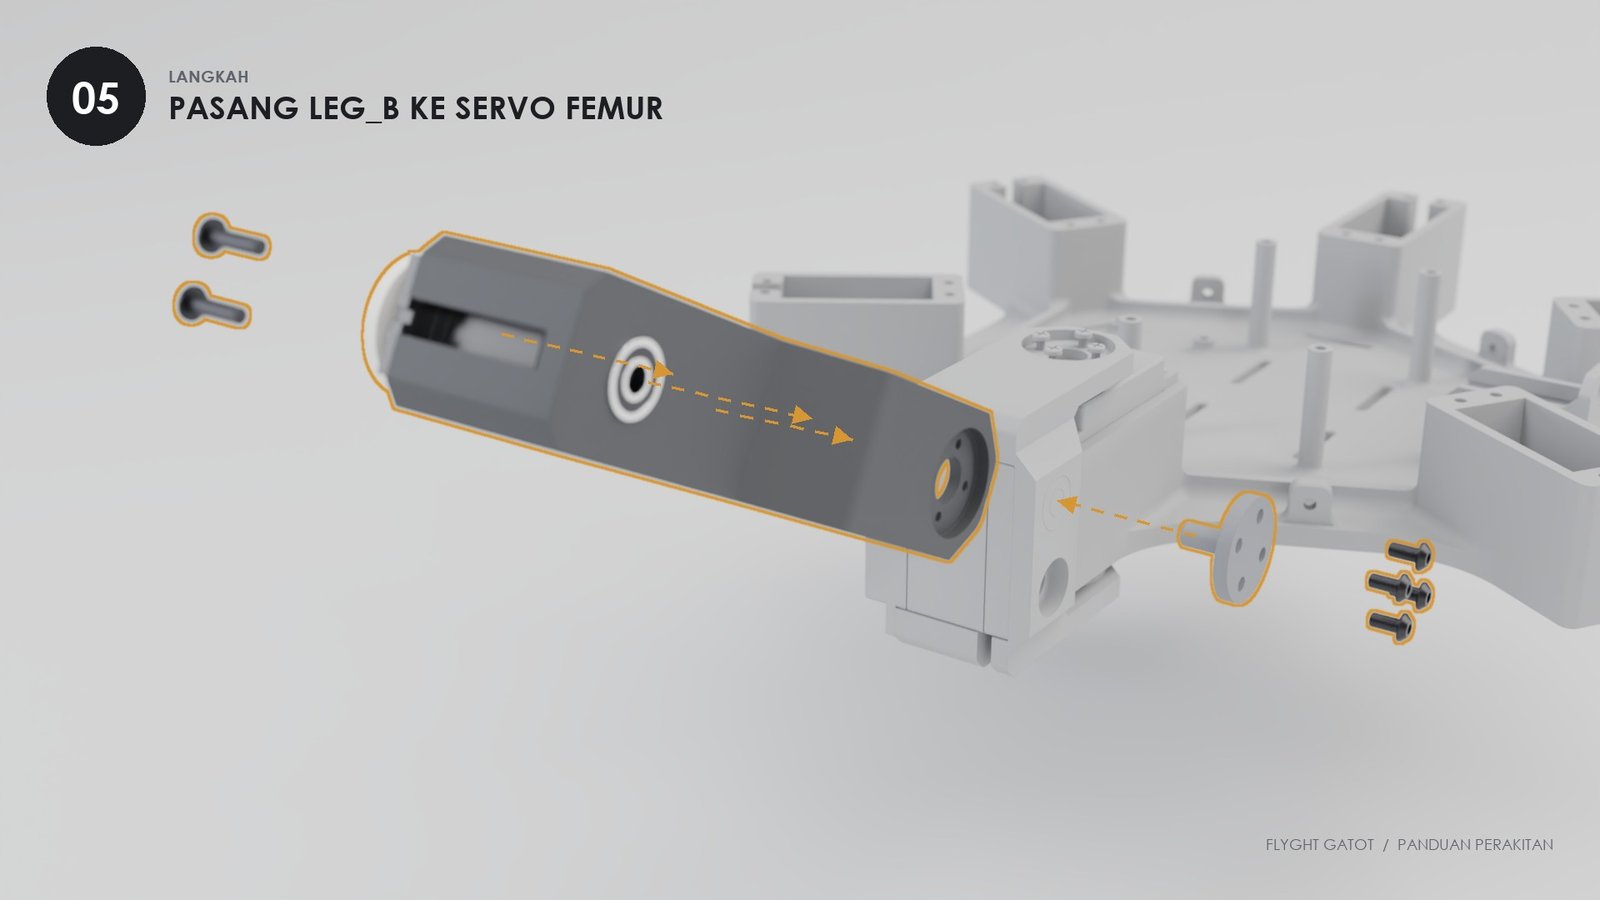
05
Kaki · sendi femur

Pasang Leg_B ke servo femur

Garpu Leg_B mengapit servo femur di Leg_A

Yang dibutuhkan

  • 1×Leg_B dari langkah 04
  • 1×Horn bundar
  • 4×M2×8 pan
  • 1×Shaft cetak
  • 4×M3×6 BHCS

Cara

  1. Baut horn ke sisi dalam garpu Leg_B (4× M2×8).
  2. Pegang Leg_B mendatar, lurus keluar dari Body. Tekan horn ke spline servo femur, lalu pasang baut tengah horn.
  3. Masukkan shaft dari sisi luar garpu ke bearing di Leg_A. Kunci dengan 4× M3×6.

CekLeg_B bisa naik-turun dengan halus.

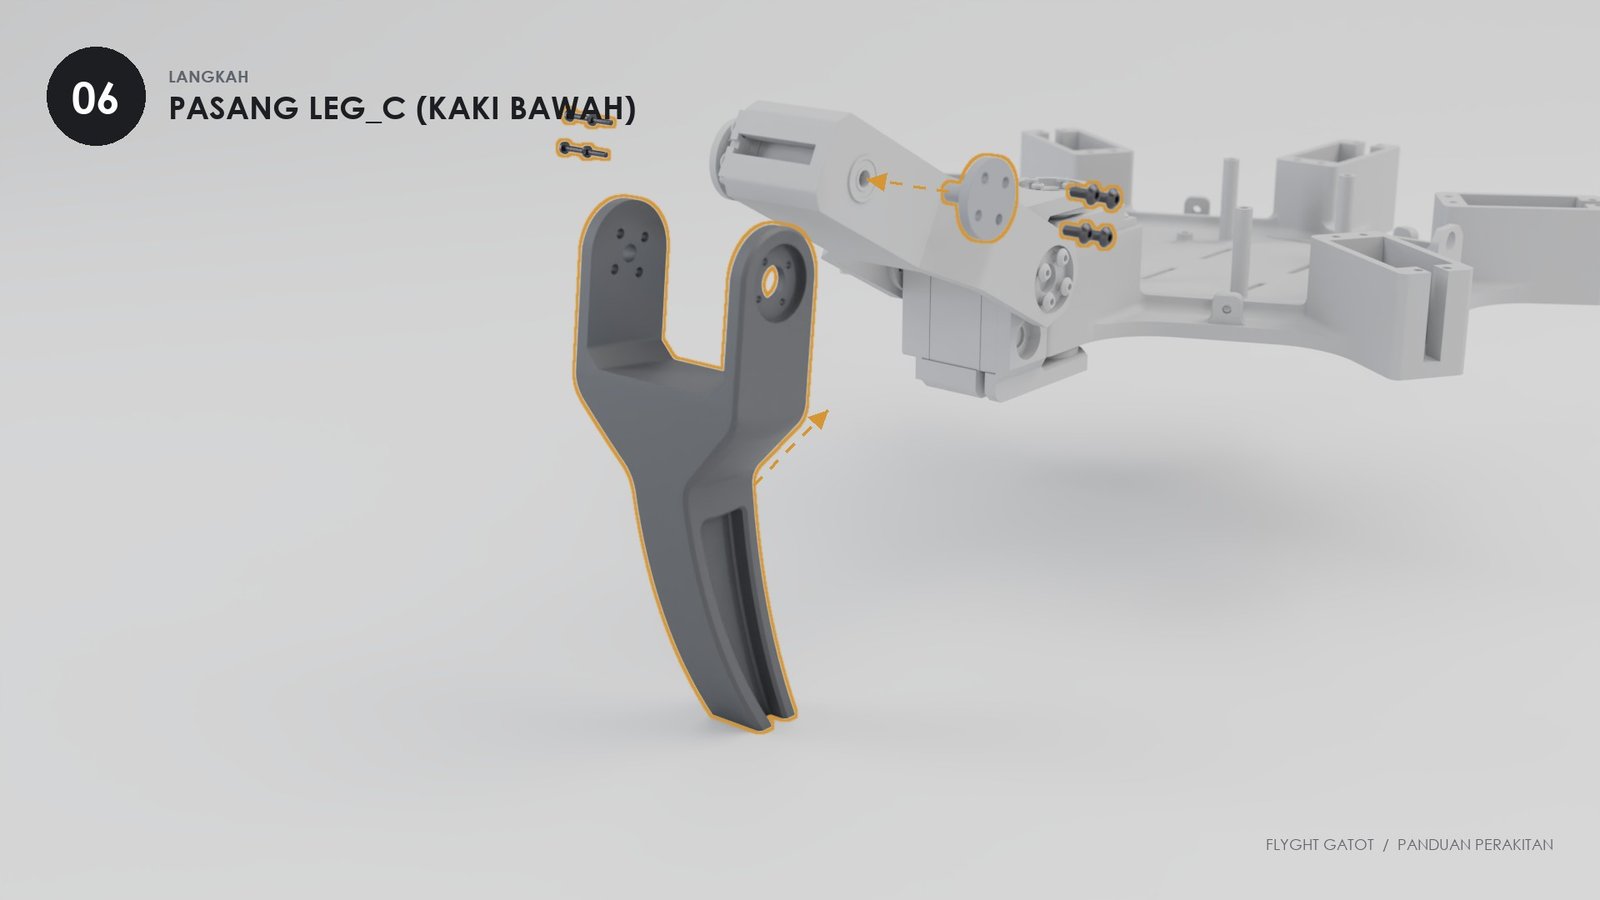
06
Kaki · sendi tibia

Pasang Leg_C (kaki bawah)

Leg_C dipasang ke servo tibia di ujung Leg_B

Yang dibutuhkan

  • 1×Leg_C (tibia)
  • 1×Horn bundar
  • 4×M2×8 pan
  • 1×Shaft cetak
  • 4×M3×6 BHCS

Cara

  1. Baut horn ke Leg_C (4× M2×8).
  2. Posisikan Leg_C tegak lurus terhadap Leg_B, ujung kaki mengarah ke bawah. Tekan horn ke servo tibia, lalu pasang baut tengah horn.
  3. Masukkan shaft ke bearing di Leg_B, kunci dengan 4× M3×6.

CekSatu kaki lengkap punya 3 servo, 3 bearing, 3 shaft, 12 baut M3×10, 12 baut M2×8, dan 12 baut M3×6.

07
Kaki · ulangi

Ulangi untuk 6 kaki

Body dengan enam kaki terpasang
DEPAN L1 L2 L3 L4 L5 L0
  1. Ulangi langkah 01–06 untuk kaki lainnya. Urutan bebas, tapi selalu kerjakan satu kaki sampai selesai.
  2. Tandai kabel setiap servo dengan nama kaki dan sendinya, misalnya L3-femur. Nama kaki dilihat dari atas dengan gripper di depan: L0 kanan belakang, L1 kanan tengah, L2 kanan depan, L3 kiri depan, L4 kiri tengah, L5 kiri belakang.

CekLetakkan robot di meja. Keenam ujung kaki harus menyentuh meja dengan tinggi Body yang rata.

Bagian 2

Elektronik

Baterai, dua regulator, dan satu PCB utama semuanya masuk ke dalam Body. Kerjakan tanpa baterai tercolok, kecuali saat mengukur tegangan.

08
Elektronik · daya

Baterai, UBEC dan FG-MAIN PCB

Baterai LiPo dan dua UBEC turun ke Body, PCB FG-MAIN di atasnya

Yang dibutuhkan

  • 1×LiPo 3S 2200 mAh
  • 1×BEC 6 V servo
  • 1×UBEC 5 V logic
  • 1×FG-MAIN PCB
  • 4×M3×6 BHCS PCB

Cara

  1. Letakkan baterai di tengah Body. Ikat dengan strap velcro supaya tidak bergeser saat robot berjalan.
  2. Pasang UBEC 5 V dan BEC 6 V di kiri dan kanan baterai.
  3. Sambungkan baterai ke kedua regulator. Ukur outputnya dengan multimeter: harus 6.0 V dan 5.0 V (±0.2 V), dengan polaritas benar. Setelah itu cabut lagi baterainya.
  4. Pasang FG-MAIN di atas 4 standoff dengan 4 baut M3×6. Tepi board yang ada antena ESP32 jangan tertutup kabel atau logam.

AwasTegangan terbalik atau 11 V langsung ke PCB akan merusak ESP32 dan PCA9685. Selalu ukur dulu sebelum menyambung ke PCB.

Board lain?Raspberry Pi, Arduino, atau board apa pun bisa dipasang dengan dek universal FG-UM. Lihat Opsi U.

09
Elektronik · kabel

Kabel daya dan 18 kabel servo

Tampak atas: kabel servo dari setiap kaki menuju header PCB

Sambungan daya

  • 6 VBEC → XT30 rail servo
  • 5 VUBEC → JST-XH logic
  • SWSaklar Ø18 di kabel positif baterai

Cara

  1. Sambungkan kabel daya seperti daftar di samping. Sisakan kabel saklar cukup panjang, karena saklarnya nanti dipasang di Upper_Body.
  2. Colok setiap kabel servo ke header sesuai tabel. Cokelat = G, merah = V, oranye = S.
  3. Beri kabel sedikit kendur di dekat setiap sendi supaya kaki bisa bergerak penuh. Rapikan dengan cable tie.
KakiPosisiCoxaFemurTibiaDriver
L0kanan belakangCH0CH1CH2PCA 0x40
L1kanan tengahCH3CH4CH5PCA 0x40
L2kanan depanCH6CH7CH8PCA 0x40
L3kiri depanCH0CH1CH2PCA 0x41
L4kiri tengahCH3CH4CH5PCA 0x41
L5kiri belakangCH6CH7CH8PCA 0x41
MG90Syaw · roll · pitch · roll gripperCH12 · CH13 · CH14 · CH15PCA 0x41

TipsSusunan kanal ini adalah rekomendasi. Kalau firmware memakai urutan lain, yang penting tabel ini dan program sama persis.

Bagian 3

Badan & leher

Upper_Body menutup elektronik dan menjadi dudukan leher. Leher punya dua gerakan: yaw (menoleh) dan roll (memiringkan kepala).

10
Badan

Pasang Upper_Body

Upper_Body turun menutup Body

Yang dibutuhkan

  • 1×Upper_Body (dengan inlay logo)
  • 3×Mur M3 untuk collar
  • 1×Saklar Ø18
  • 4×M3×6 BHCS samping

Cara

  1. Dari dalam Upper_Body, masukkan 3 mur M3 ke slot di samping lubang leher. Tekan dengan tang sampai rata.
  2. Pasang saklar ke lubang power Ø18, lalu sambungkan kabelnya.
  3. Turunkan Upper_Body ke Body dengan logo menghadap ke depan (sisi gripper). Pastikan tidak ada kabel terjepit.
  4. Kunci dengan 4 baut M3×6 di flap samping.
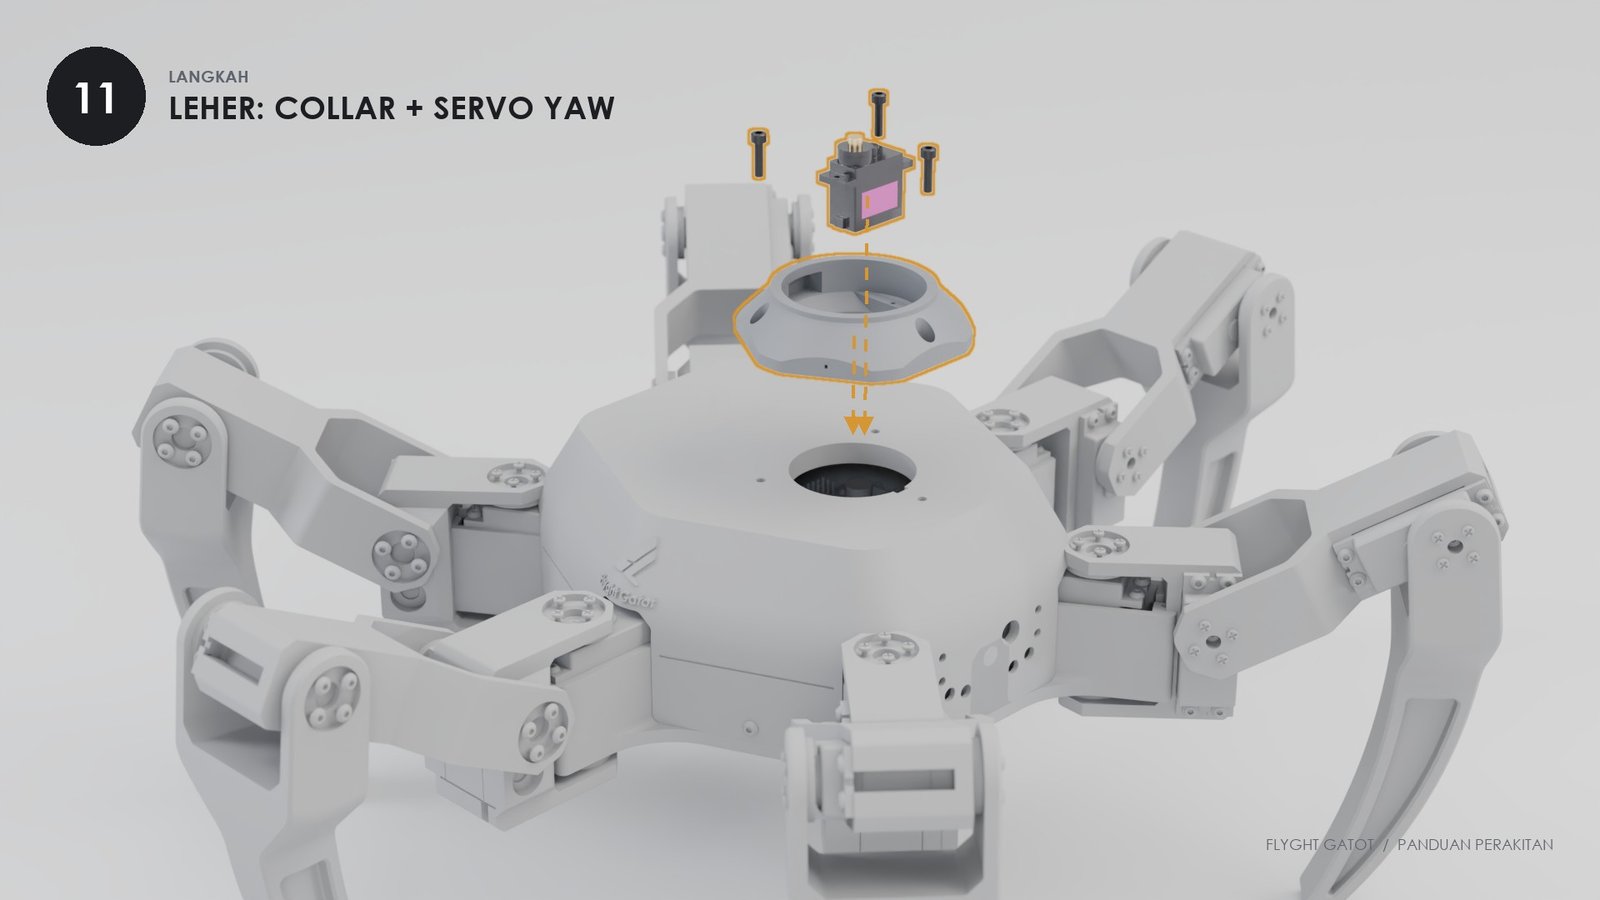
11
Leher · yaw

Collar + servo yaw

Servo MG90S masuk ke collar, collar turun ke lubang leher Upper_Body

Yang dibutuhkan

  • 1×Neck collar
  • 1×MG90S, sudah 90°
  • 3×M3×12 SHCS

Cara

  1. Masukkan servo yaw ke collar dengan tab servo di atas beam. Kunci dengan baut bawaan MG90S.
  2. Turunkan collar ke lubang leher dengan tonjolan kunci menghadap ke depan.
  3. Kunci dengan 3 baut M3×12 ke mur yang tadi dipasang. Masukkan kabel servo ke dalam Body lewat lubang tengah.
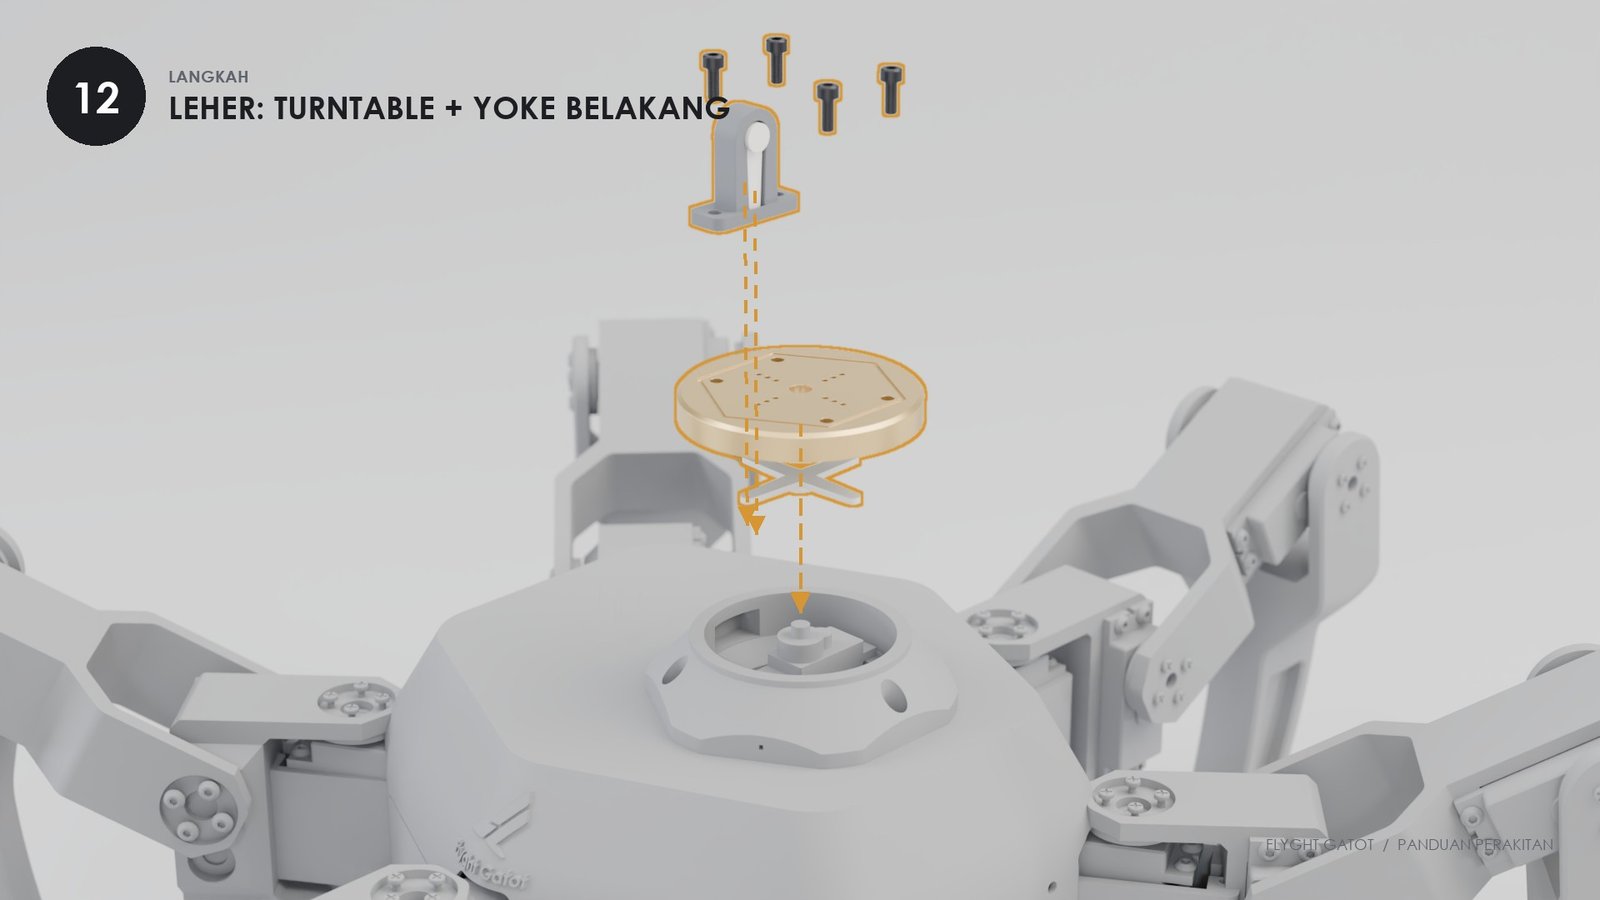
12
Leher · roll

Turntable + yoke belakang

Turntable emas dan yoke belakang turun ke servo yaw

Yang dibutuhkan

  • 1×Turntable
  • 1×Yoke belakang
  • 1×Horn salib MG90S
  • 1×Horn lengan tunggal MG90S
  • 2×M3×8 SHCS + mur

Cara

  1. Pasang horn salib di kantong bawah turntable. Masukkan mur yoke ke kantong di bawah turntable.
  2. Tekan turntable ke spline servo yaw dengan posisi lurus ke depan, lalu pasang baut tengah horn.
  3. Pasang horn lengan tunggal ke yoke belakang dengan lengan mengarah ke bawah.
  4. Baut yoke belakang ke turntable (2× M3×8).

CekTurntable bisa berputar ±90° tanpa menyentuh collar.

Bagian 4

Kepala MONO

Kepala berisi head board (Luckfox Pico + ESP32-S3), kamera SC3336, dan wajah yang bisa ditukar: layar M5Stack Core2 atau wajah kucing cetak. Wajah dan telinga menempel dengan magnet.

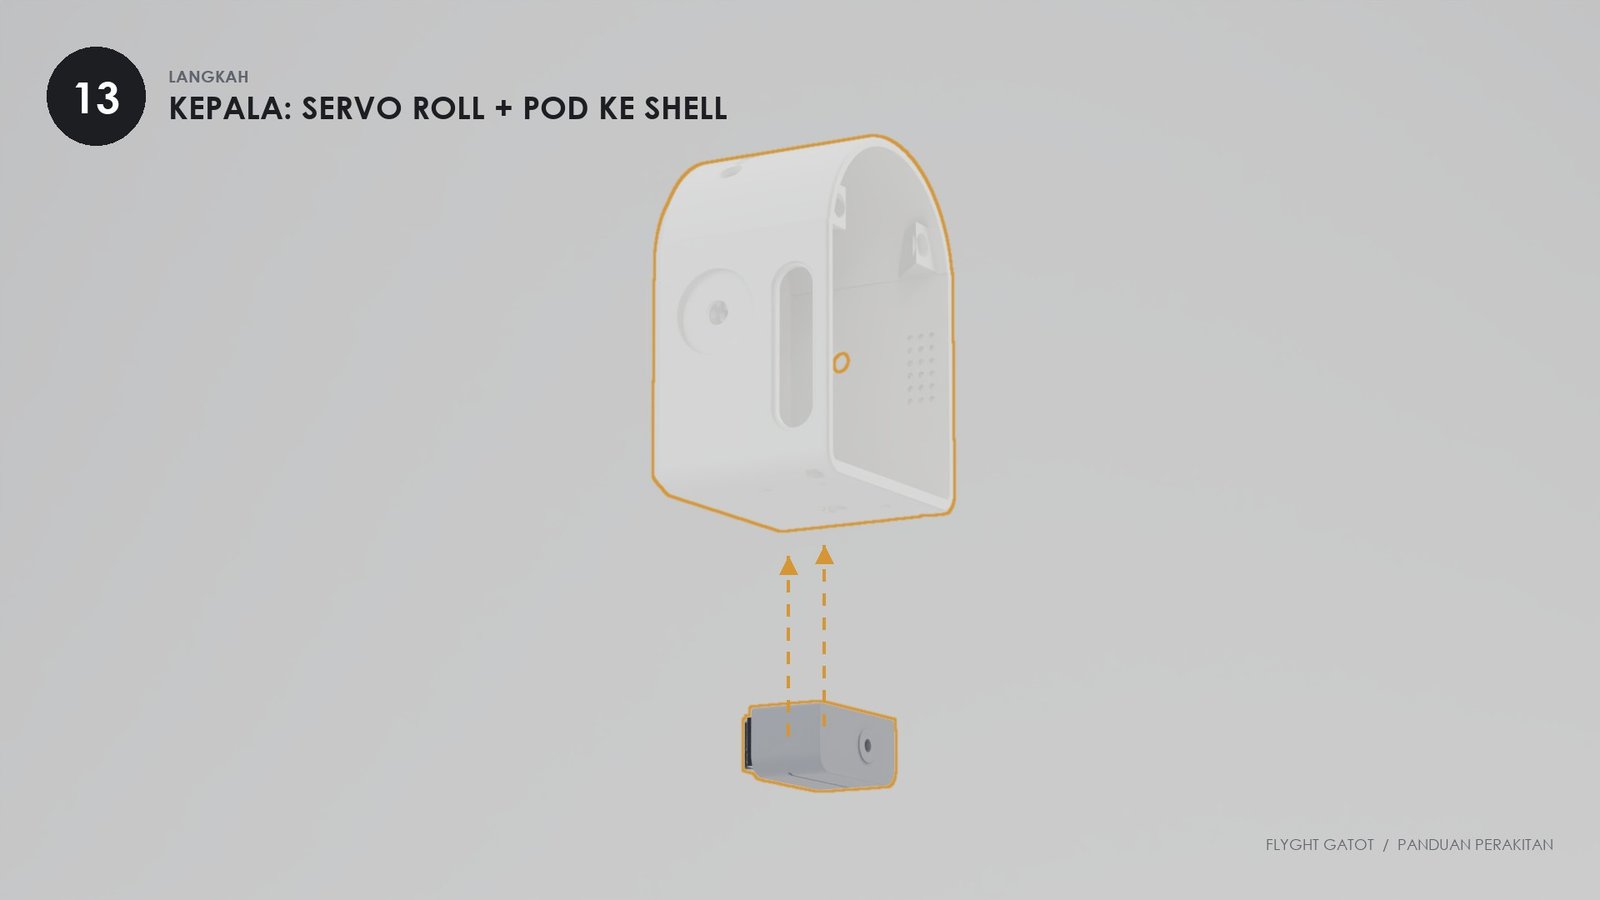
13
Kepala · rangka

Servo roll + pod ke shell

Pod dengan servo roll naik ke lantai shell kepala

Yang dibutuhkan

  • 1×MONO head shell
  • 1×Roll pod
  • 1×MG90S, sudah 90°
  • 4×M3×8 countersunk

Cara

  1. Masukkan servo roll ke pod dan kunci dengan baut bawaan MG90S.
  2. Tempelkan pod ke bawah lantai shell. Dari dalam shell, pasang 4 baut M3×8 countersunk.
  3. Masukkan kabel servo roll ke atas lewat slot di lantai shell.
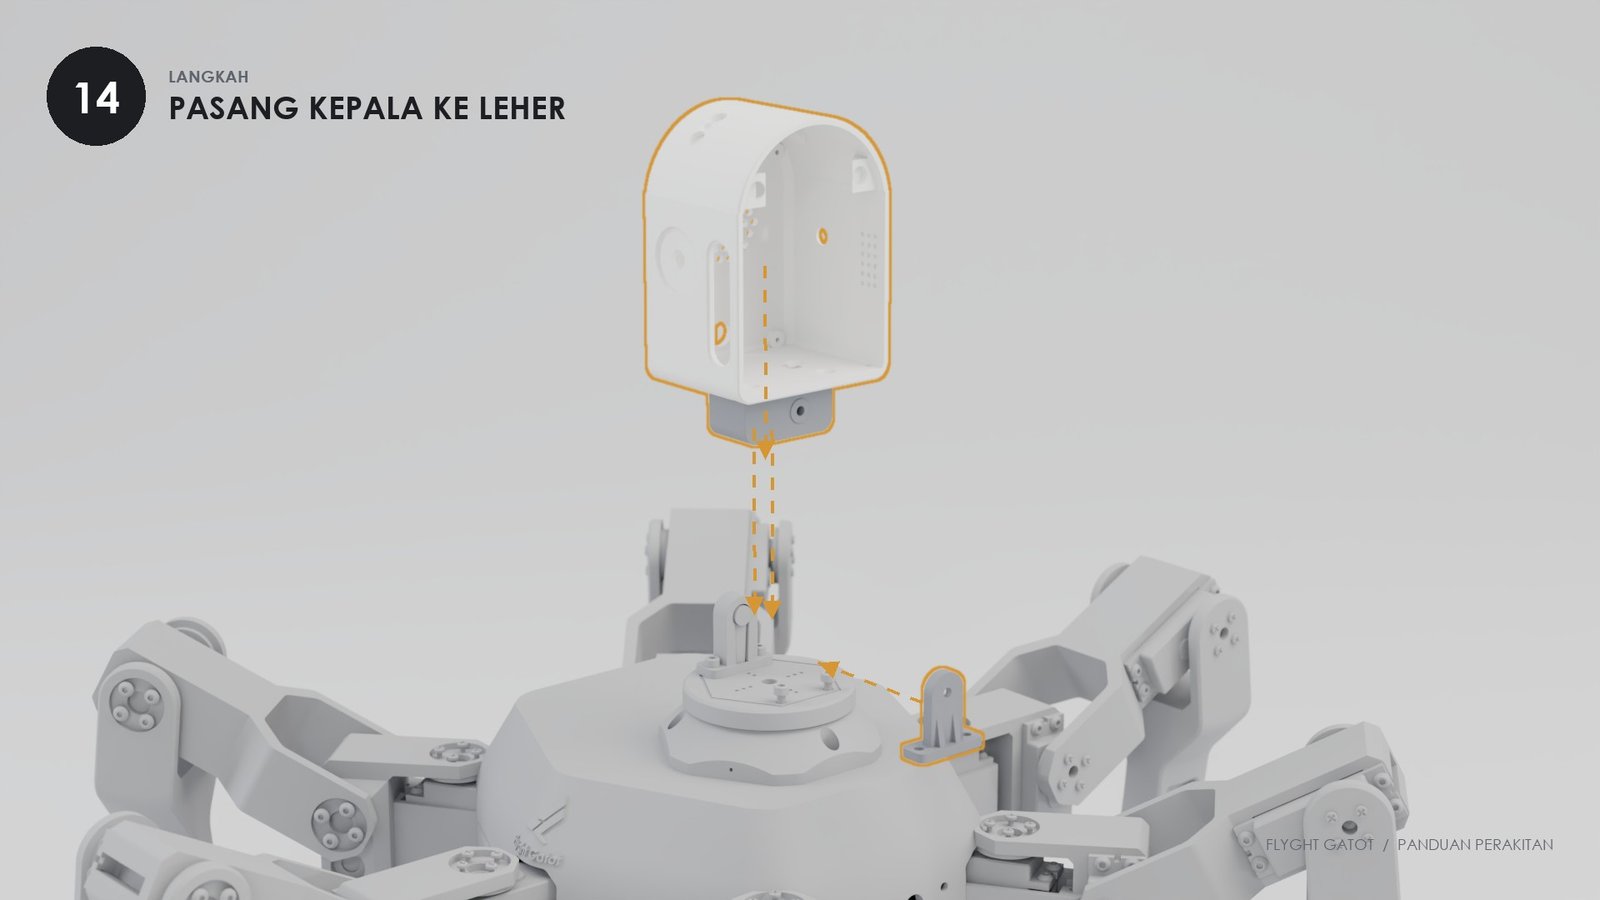
14
Kepala · leher

Pasang kepala ke leher

Kepala turun ke yoke, yoke depan datang dari depan

Yang dibutuhkan

  • 1×Kepala dari langkah 13
  • 1×Yoke depan
  • 1×M3×8 + mur + ring pivot
  • 2×M3×8 SHCS + mur

Cara

  1. Dengan kepala tegak lurus, dorong kepala sampai spline servo roll masuk ke horn di yoke belakang.
  2. Pasang yoke depan. Masukkan baut pivot M3×8 dengan ring dan mur, kencangkan secukupnya supaya kepala tetap bisa miring.
  3. Baut yoke depan ke turntable (2× M3×8). Terakhir, pasang baut tengah horn servo roll.

AwasKepala hanya aman miring −40° sampai +28°. Batasi di program ke ±25°.

15
Kepala · elektronik

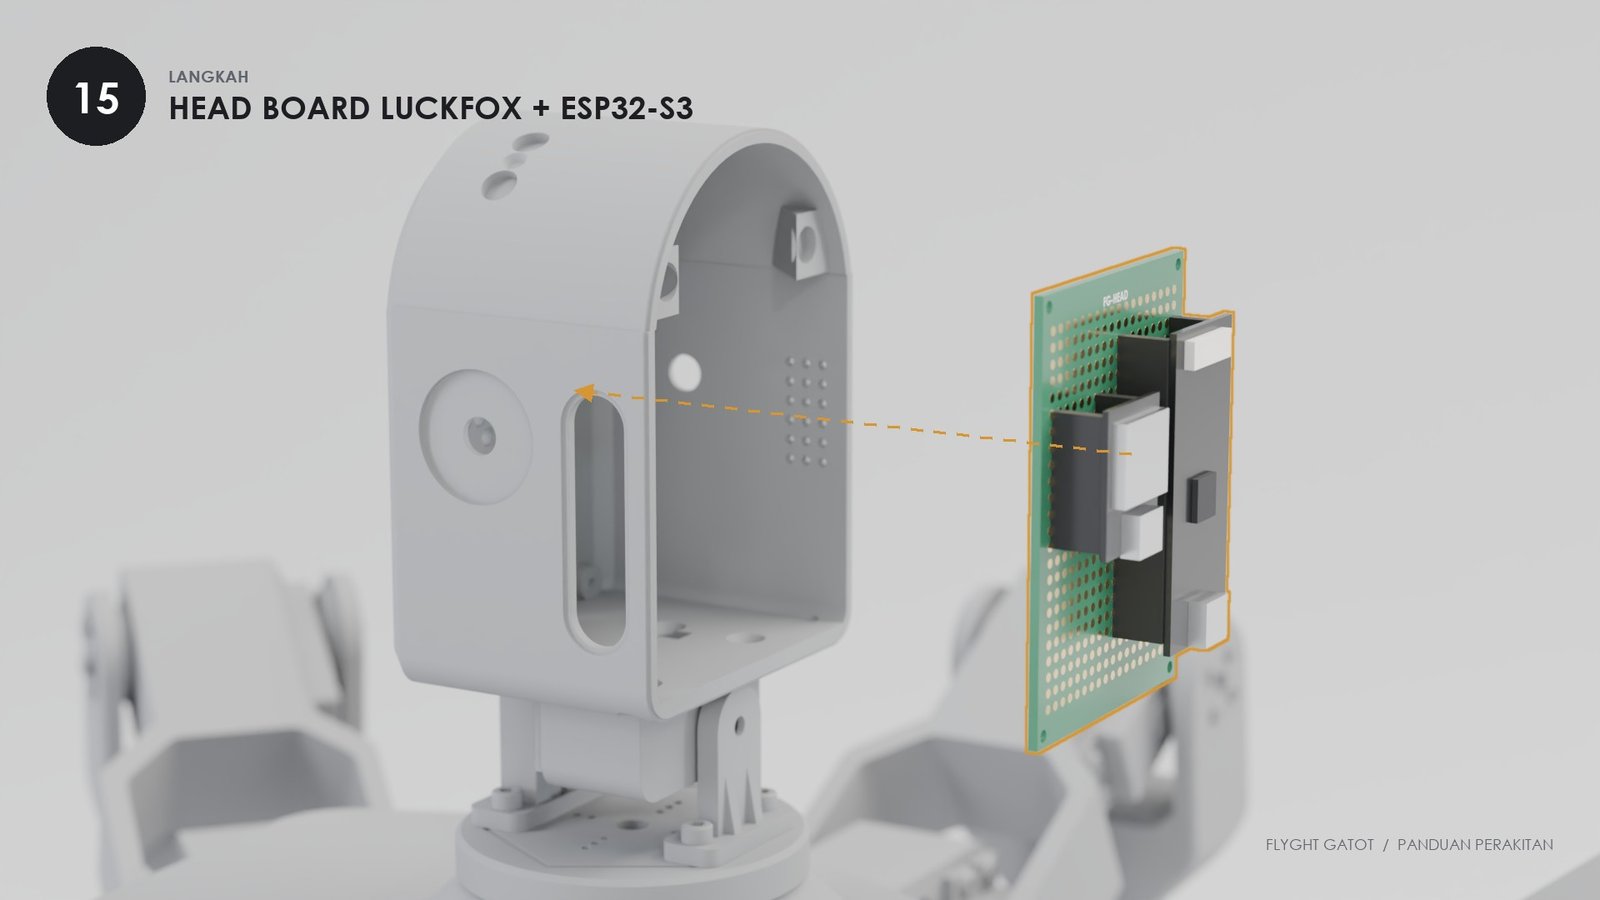
Head board Luckfox + ESP32-S3

Head board masuk ke kepala lewat bukaan depan

Yang dibutuhkan

  • 1×Perfboard 5×7 berisi Luckfox Pico + ESP32-S3
  • 4×M2×5

Cara

  1. Masukkan board lewat bukaan depan kepala, komponen menghadap ke depan.
  2. Baut ke 4 standoff di dinding belakang (M2×5).

TipsTinggi komponen di sisi depan board maksimal sekitar 16 mm supaya tidak menabrak kamera.

16
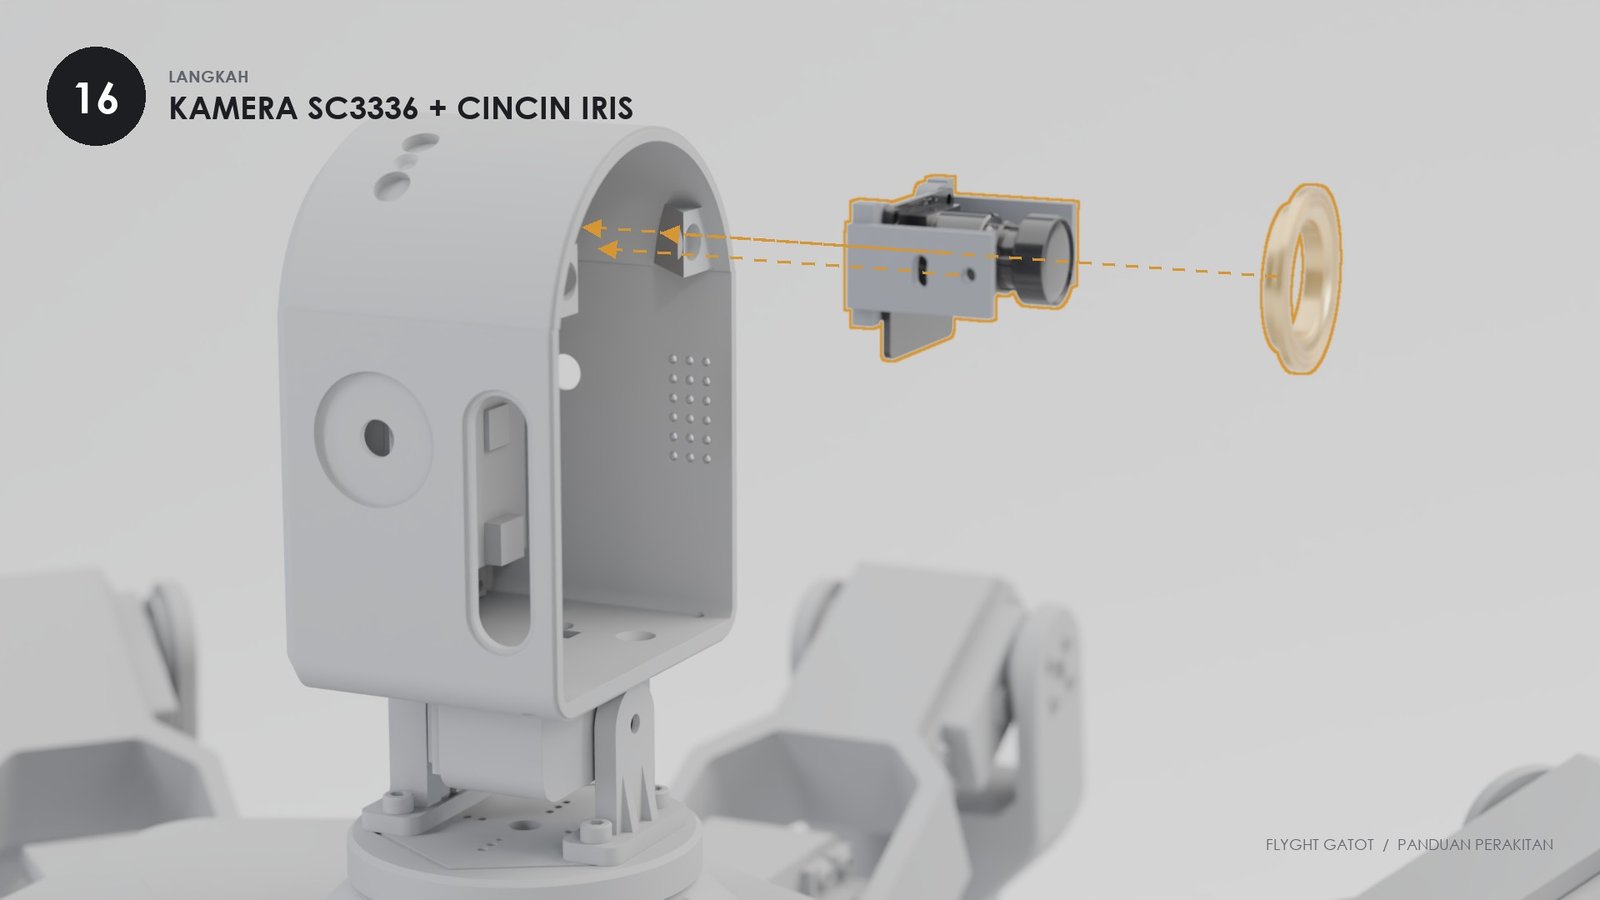
Kepala · mata

Kamera SC3336 + cincin iris

Kamera dan cradle masuk ke kepala, cincin iris emas di depannya

Yang dibutuhkan

  • 1×Kamera SC3336 + FPC
  • 1×Camera cradle
  • 4×M2×6 kamera
  • 4×M2×8 + ring kecil pivot
  • 1×Cincin iris emas

Cara

  1. Baut papan kamera ke cradle (4× M2×6).
  2. Pasang cradle ke dinding tunnel di dalam kepala dengan baut pivot dan kunci tilt. Kamera bisa diatur naik-turun ±10°.
  3. Colok FPC ke konektor CSI Luckfox. Buka latch, masukkan kabel lurus sampai mentok, tutup latch.
  4. Cincin iris dilem ke lubang lensa di face plate (langkah 17). Pakai lem CA sedikit saja.

AwasKabel FPC jangan ditekuk tajam. Lipatan keras bisa memutus jalur di dalamnya.

17
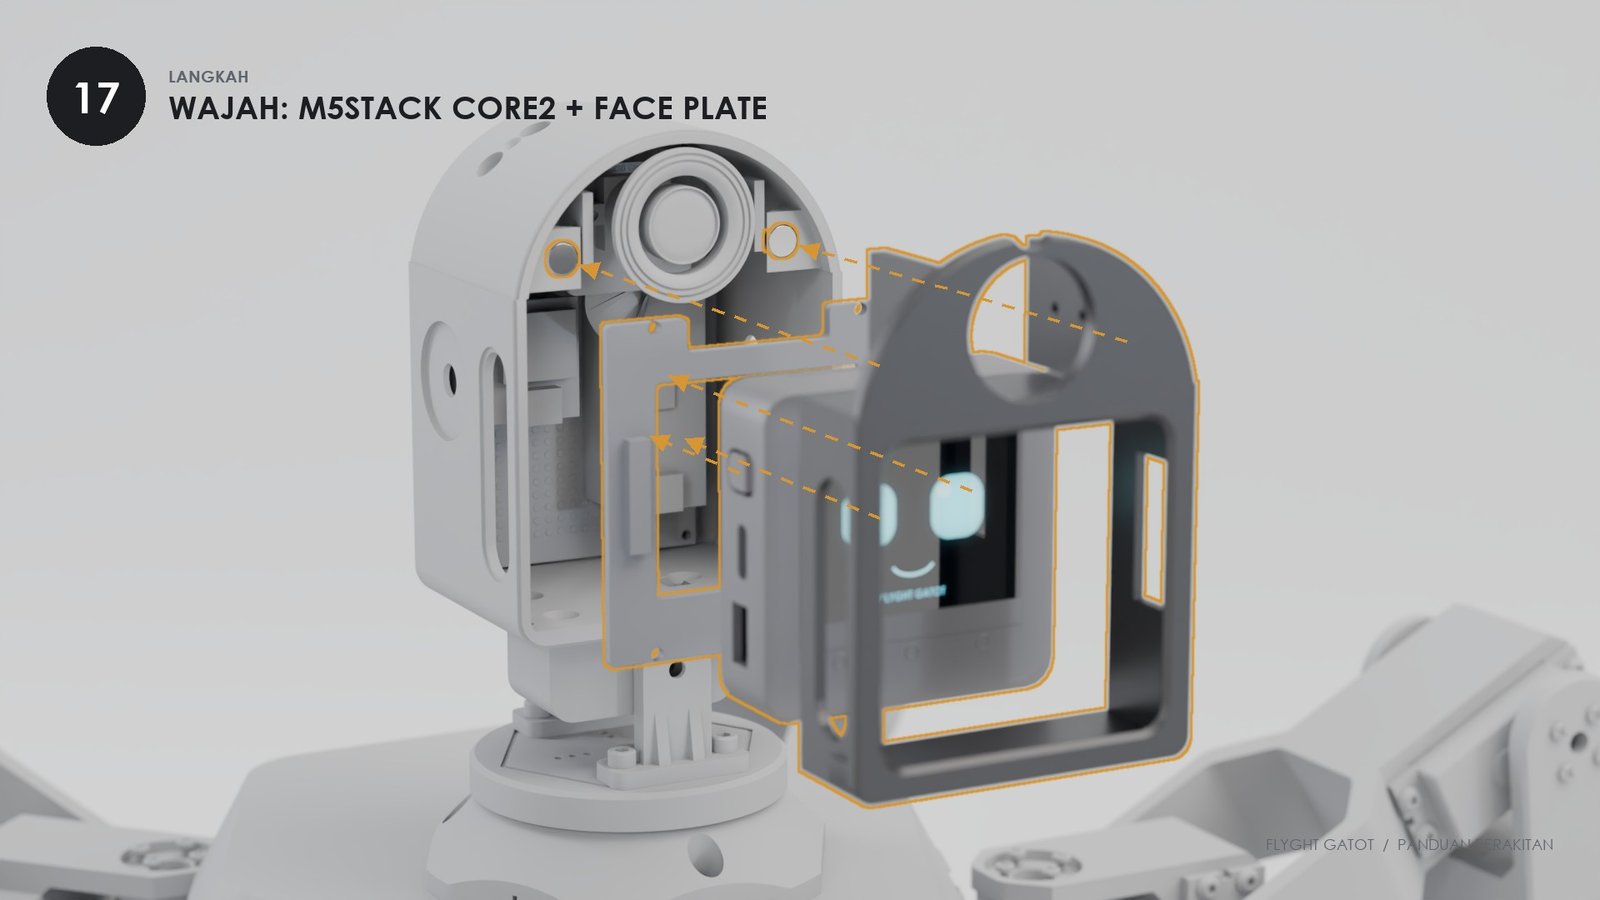
Kepala · wajah

M5Stack Core2 + face plate

Core2, retainer dan face plate masuk ke kepala dari depan

Yang dibutuhkan

  • 1×Face plate M5 (atau wajah kucing)
  • 1×M5Stack Core2 + retainer
  • 4×Magnet 6×2
  • 4×M2×8 self-tap retainer
  • 2×M2×8 dagu

Cara

  1. Lem 2 magnet ke lubang di shell dengan kutub yang sama menghadap keluar. Tempelkan magnet pasangannya ke magnet itu, beri lem di bagian belakangnya, lalu tekan face plate ke shell. Dengan cara ini kutubnya pasti benar.
  2. Masukkan Core2 dari belakang face plate, kunci dengan retainer (4× M2×8 self-tap).
  3. Pasang face ke kepala sampai magnet berbunyi klik, lalu kunci dengan 2 baut M2×8 dari bawah dagu.

TipsPakai wajah kucing cetak kalau belum punya Core2. Caranya sama, tanpa Core2 dan retainer.

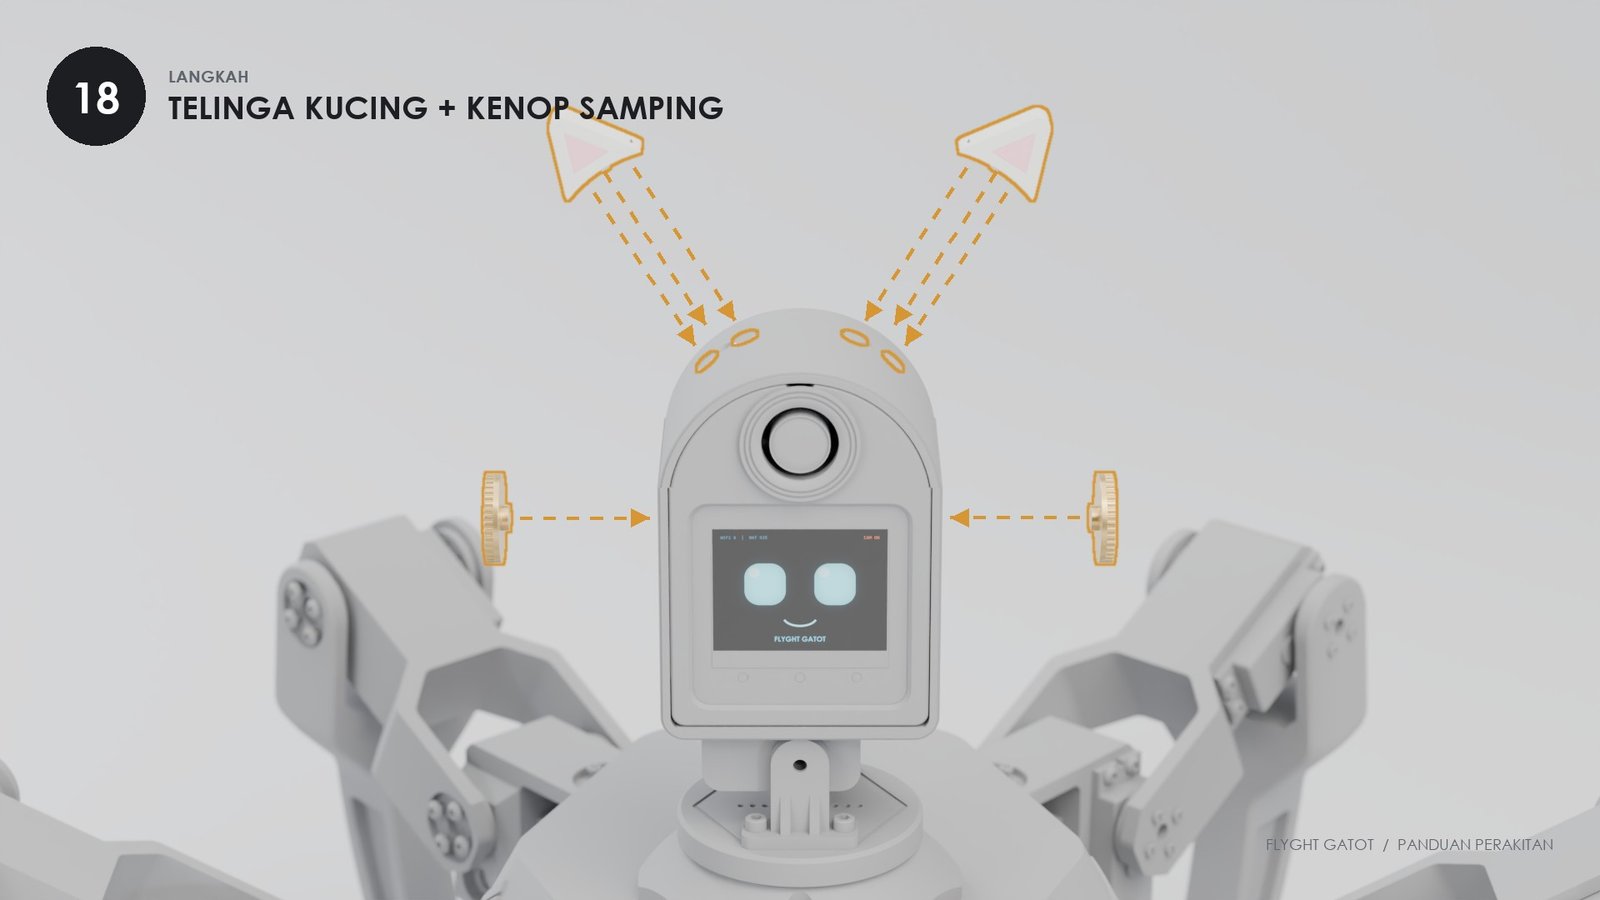
18
Kepala · telinga

Telinga kucing + kenop samping

Dua telinga kucing turun ke lengkungan atas kepala, kenop emas di samping

Yang dibutuhkan

  • 2×Telinga kucing (inlay pink)
  • 8×Magnet 6×2
  • 2×Kenop samping emas

Cara

  1. Lem 4 magnet ke dudukan telinga di lengkungan kepala. Pakai cara pasangan kutub yang sama seperti langkah 17.
  2. Tempelkan telinga. Pin kerucut di tengah akan mengunci posisinya. Telinga bisa dicopot kapan saja.
  3. Lem kenop emas ke socket di kiri dan kanan kepala.
Bagian 5

Gripper & selesai

Gripper punya dua gerakan: pitch (angguk) dan roll (putar pergelangan). Flange di ujungnya punya pola lubang universal untuk gripper pilihanmu.

19
Gripper

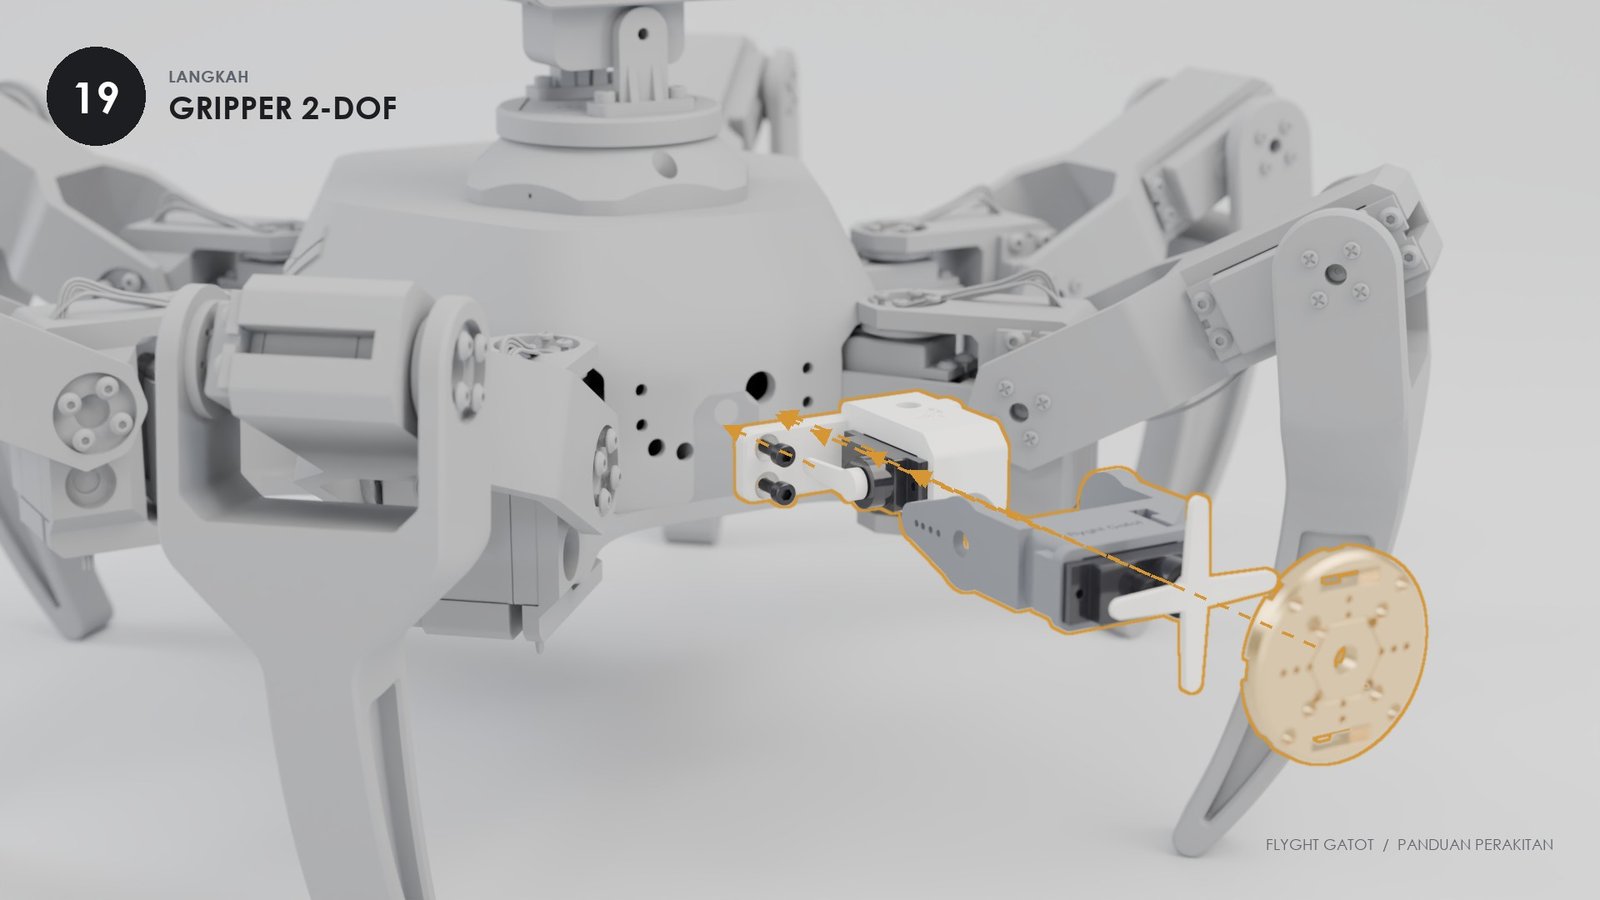
Gripper 2-DOF

Base, arm dan flange gripper datang dari depan robot

Yang dibutuhkan

  • 1×Grip base, grip arm, flange
  • 2×MG90S, sudah 90°
  • 1×M3×8 + mur + ring pivot
  • 4×M3×8 SHCS + mur

Cara

  1. Masukkan servo A ke base dari sisi kanan. Masukkan servo B ke pod di grip arm dari depan.
  2. Pasang horn servo A ke tuas lengan dan tambahkan pivot M3×8 di sisi seberangnya.
  3. Baut flange ke horn servo B.
  4. Pasang base ke flap depan Upper_Body (4× M3×8 + mur).

TipsPola lubang flange: M3 kotak 16 mm dan 25 mm, M2 kotak 12 mm, plus 2 slot.

20
Selesai

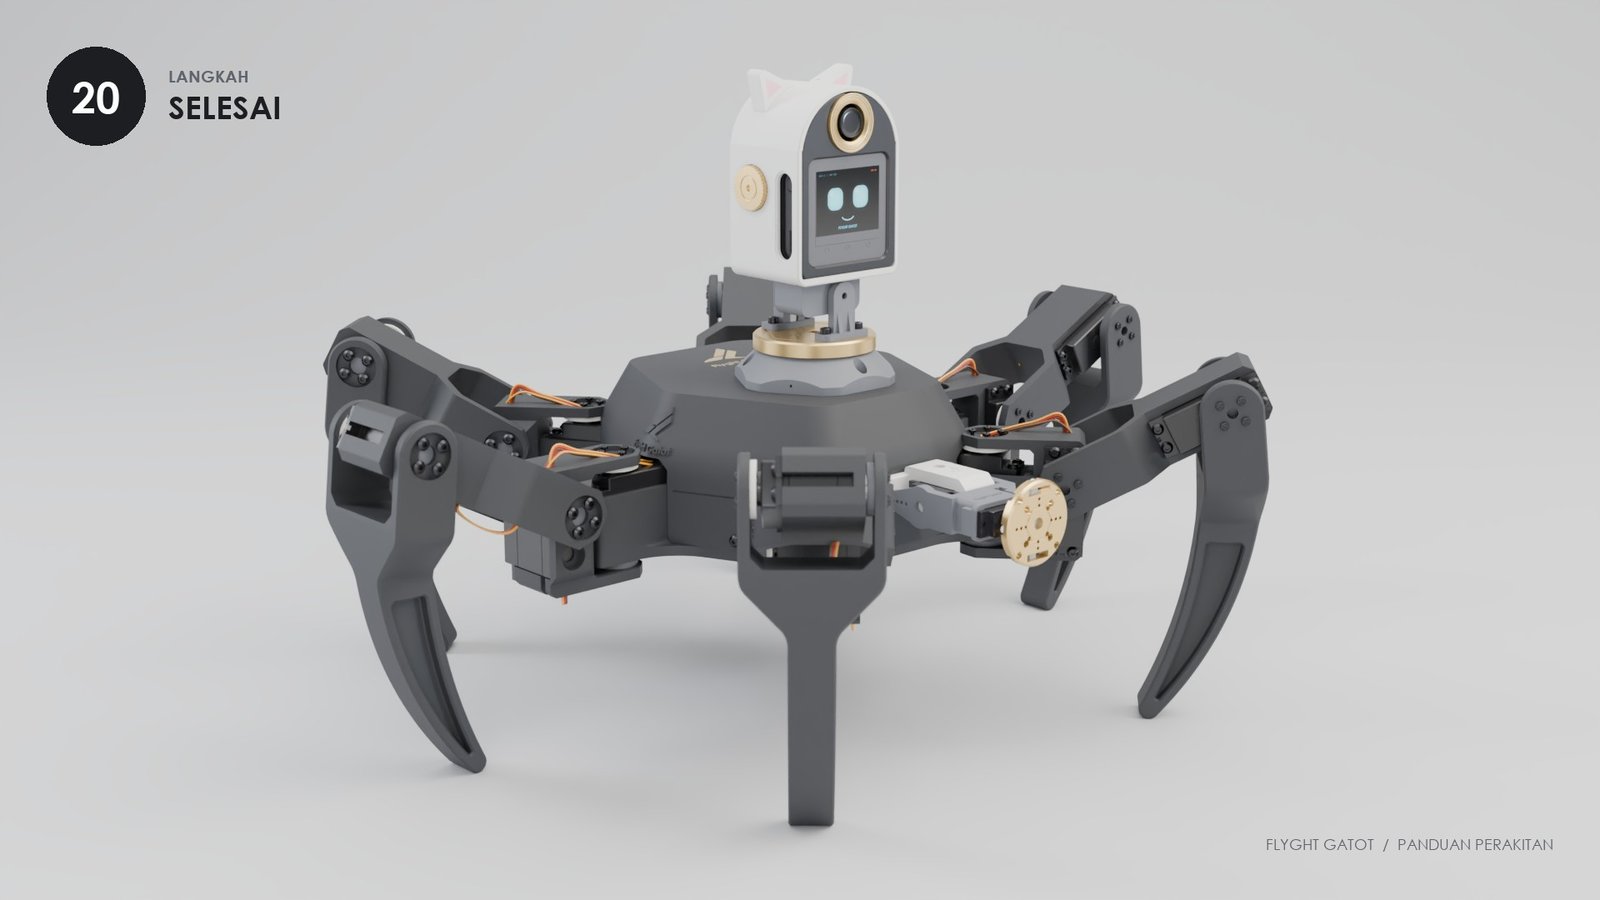
Robot lengkap

Flyght Gatot terakit lengkap

CekSemua baut terpasang, tidak ada kabel terjepit, setiap sendi bisa digerakkan dengan tangan saat servo mati, dan saklar dalam posisi OFF.

Uji pertama

  1. Letakkan robot di atas kotak supaya keenam kaki menggantung.
  2. Colok baterai yang sudah penuh, lalu nyalakan saklar. LED status di FG-MAIN menyala.
  3. Upload program kalibrasi (Persiapan C). Semua sendi akan pindah ke posisi tengah.
  4. Kalau ada kaki yang miring sedikit, koreksi dengan trim offset di program (maksimal ±5°). Kalau lebih dari itu, cabut horn dan geser satu gigi spline.
  5. Gerakkan setiap sendi satu per satu dengan sudut kecil. Setelah semuanya benar, turunkan robot ke lantai dan coba berdiri, lalu berjalan tripod.

Tegangan LiPo 3S

12.6 Vpenuh (4.20 V per sel)
11.4 Vsimpan (3.80 V per sel)
9.9 Vberhenti pakai (3.30 V per sel)

AwasIsi baterai hanya dengan charger balance, maksimal 2.2 A, di dalam LiPo bag dan selalu diawasi. Baterai yang menggembung jangan dipakai lagi.

Kalau ada masalah

GejalaPenyebab paling mungkinSolusi
Servo bergetar atau berdengungArus BEC kurang atau baterai lemahPakai BEC 6 V 15–20 A, isi baterai
ESP32 restart saat robot bergerakTegangan logic turunPastikan logic hanya dari UBEC 5 V, pisah dari rail servo
Satu servo tidak bergerakKonektor terbalik atau kanal salahCek urutan G-V-S dan tabel kanal di langkah 09
Sendi kaki seretBearing miring atau baut shaft terlalu kencangLonggarkan seperempat putaran, cek bearing rata
Kepala tidak lurusHorn terpasang miring satu gigiKalibrasi 90°, pasang ulang horn
Wajah lepas saat robot jalanBaut dagu belum dipasangPasang 2× M2×8 dari bawah dagu
Opsi U

Mount PCB universal FG-UM

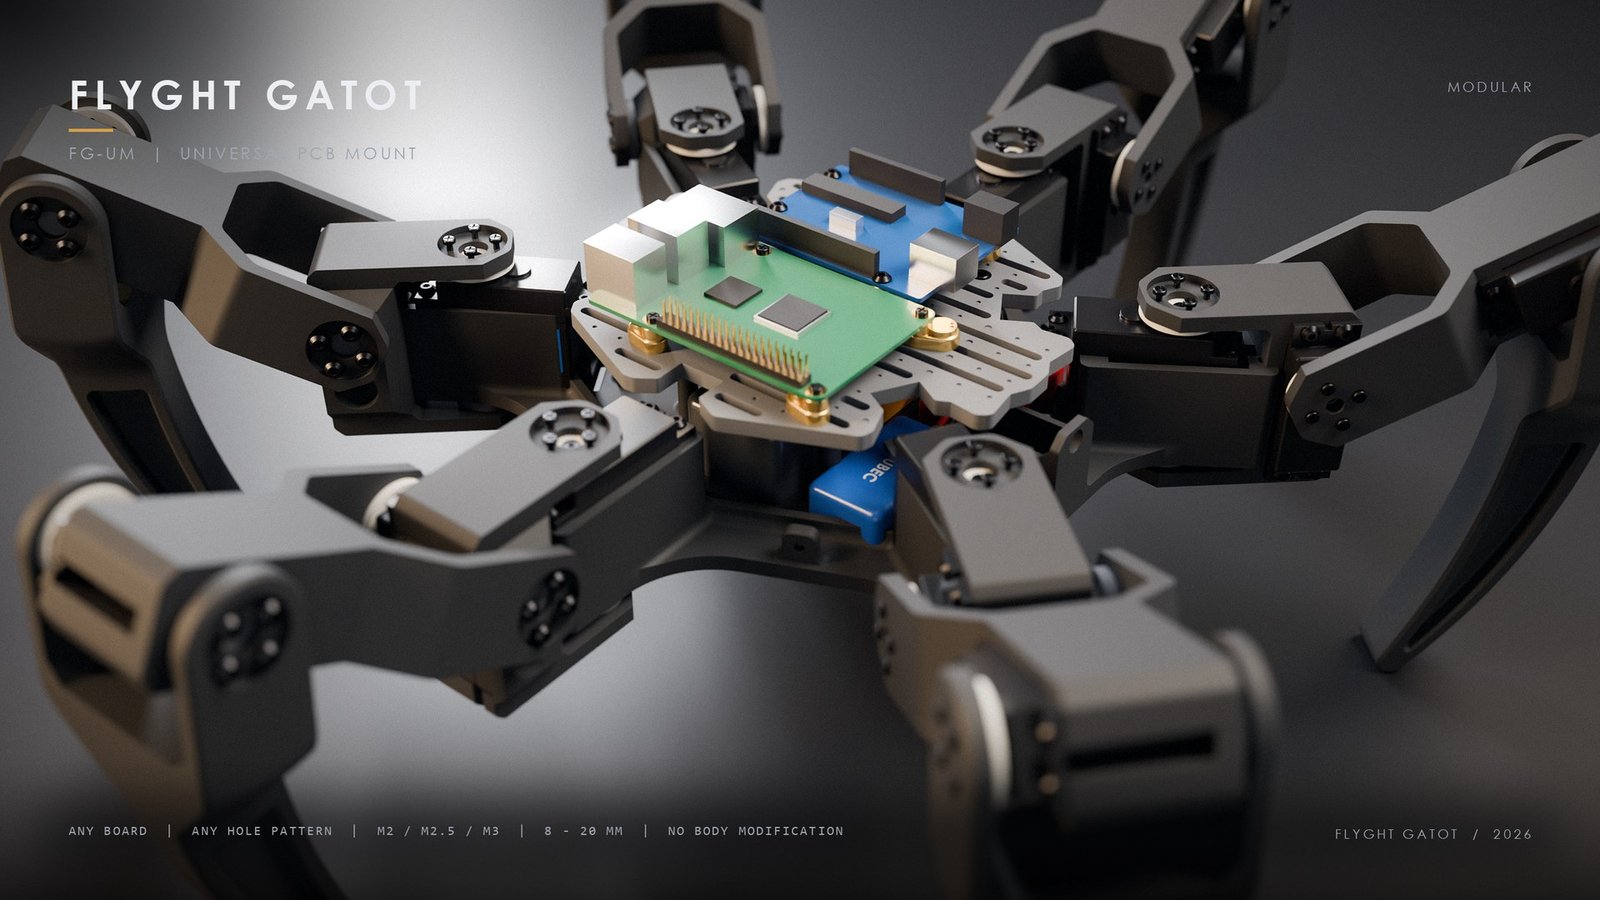
Dek bercelah yang dibaut ke 4 tiang Body yang sudah ada, jadi Body tidak perlu diubah. Di atasnya, cam eksentrik bisa menjangkau titik mana saja, sehingga board dengan pola lubang apa pun bisa dipasang: Raspberry Pi, Arduino Uno/Mega, ESP32, atau board buatan sendiri. Board tanpa lubang dijepit dengan clip.

Dek FG-UM di dalam Body dengan SBC hijau dan board biru di atas cam emas
Contoh: SBC 85×56 (pola Raspberry Pi) dan board 68.6×53.3 (pola Arduino Uno) di satu dek.

Cara kerjanya

Dek punya 13 baris slot dengan jarak 10 mm. Setiap cam dikunci di slot dengan satu baut M3×10 dari bawah. Pilar cam berada 6 mm dari bautnya, jadi dengan menggeser cam sepanjang slot dan memutarnya, pilar bisa diletakkan di titik mana pun di dek.

Kamu tidak perlu mengukur apa pun. Pasang board ke pilar dulu, lalu kencangkan baut cam. Cam akan mengikuti posisi lubang dengan sendirinya.

PartPilihan
UM-Deck1 per robot, 154 × 137 × 5 mm
UM-Camtinggi 8 / 12 / 16 / 20 mm; ulir M2 (1 titik), M2.5 (2 titik), M3 (3 titik)
UM-Clipboard tanpa lubang, tebal 1.0–1.6 mm; tinggi 8 / 12 / 16 mm
UM-Riseruntuk lubang yang tepat di atas tiang Body (FG-MAIN), dengan 1 baut M3 panjang
Kit awalUM_kit_starter_20pcs.stl: 4 cam M2, 4 cam M2.5, 4 cam M3, 4 clip, 4 riser
U1
FG-UM · di meja

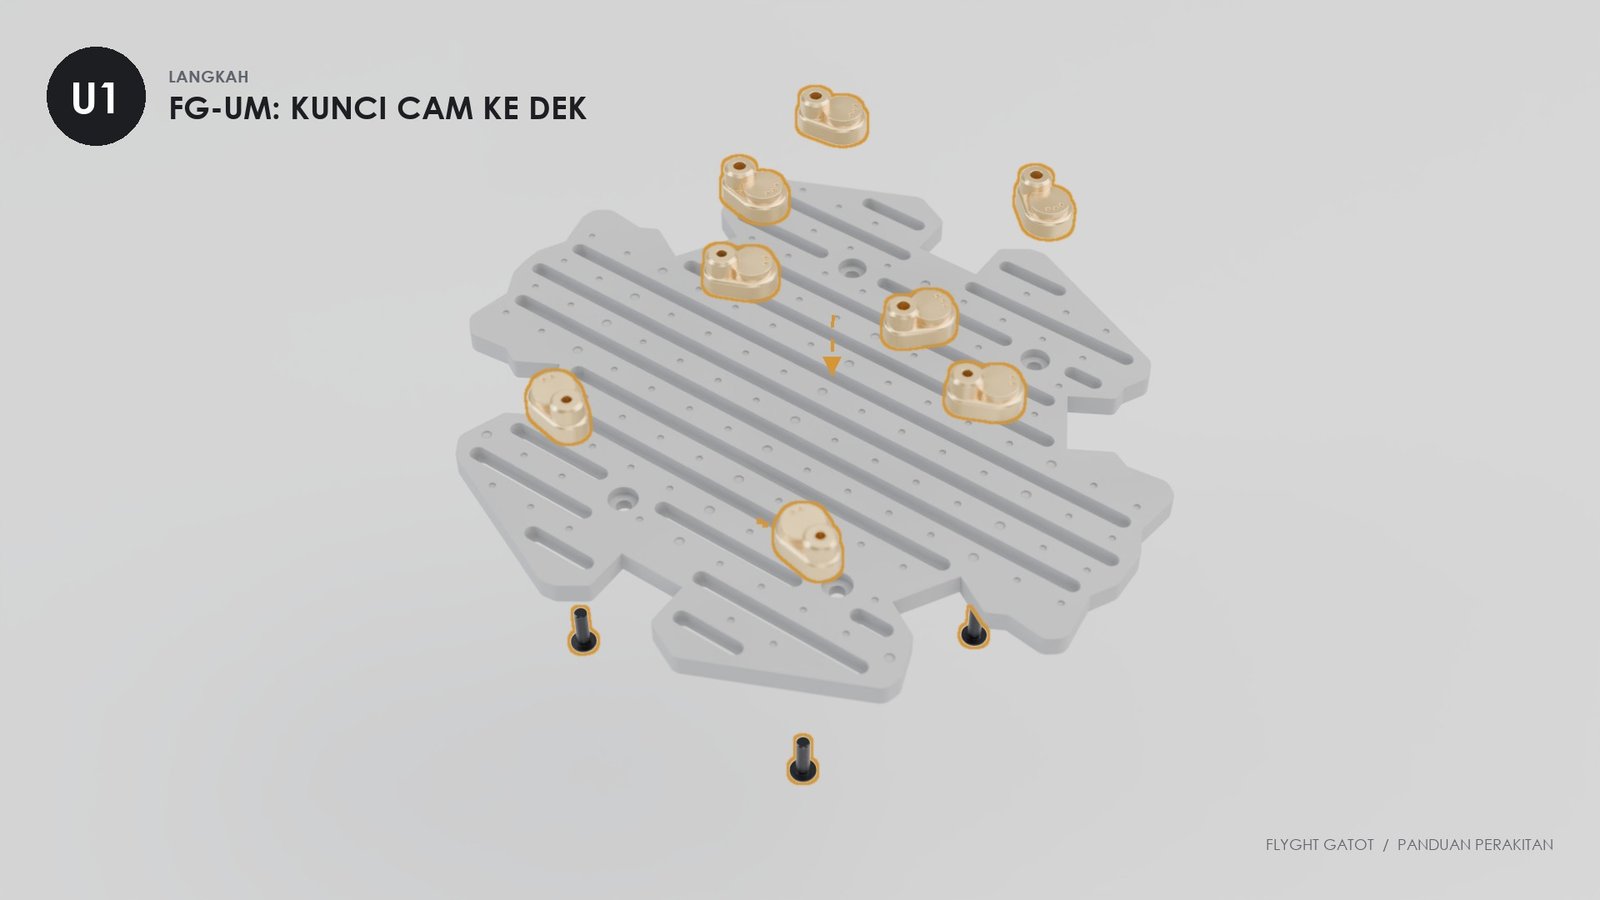
Pasang cam ke dek

Cam emas turun ke slot dek, baut M3x10 dari bawah
  1. Jalankan planner (lihat di bawah) untuk tahu baris slot dan posisi setiap cam. Atau letakkan board di atas dek dan pilih slot terdekat di bawah setiap lubangnya.
  2. Masukkan baut M3×10 dari bawah dek lewat slot, lalu putar 2–3 putaran ke lubang di hub cam. Jangan dikencangkan dulu. Cam harus masih bisa digeser dan diputar.
U2
FG-UM · di meja

Pasang board ke cam

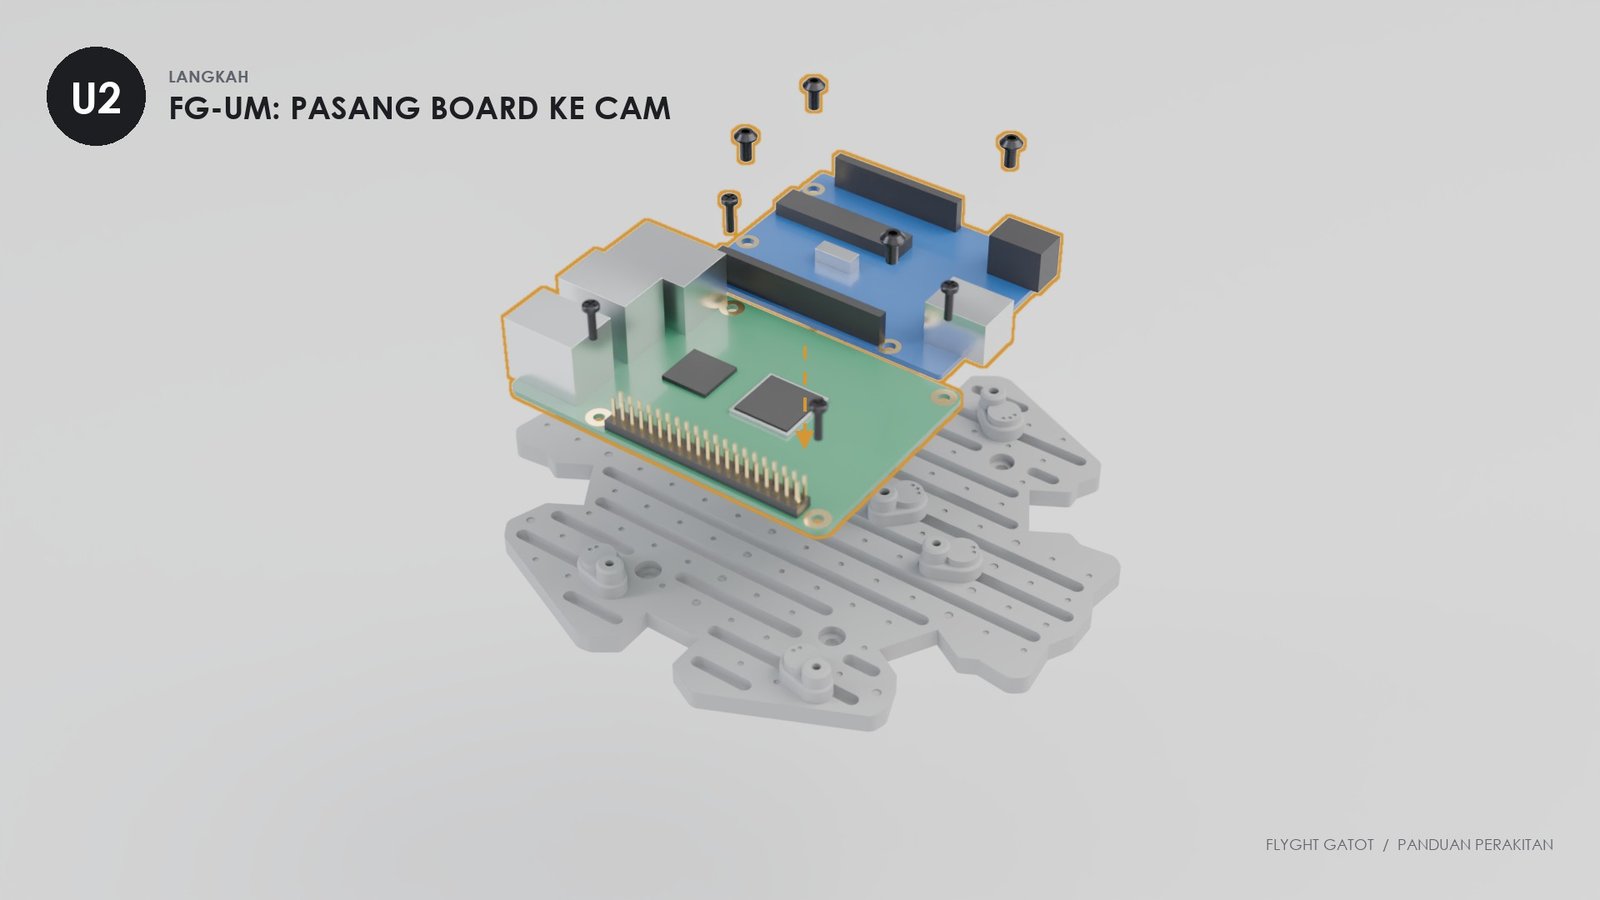
Dua board turun ke pilar cam
  1. Letakkan board di atas pilar. Geser dan putar cam sampai setiap pilar tepat di bawah lubang board.
  2. Pasang baut board ke pilar (M2, M2.5, atau M3 sesuai tanda titik di cam), jangan terlalu kencang.
  3. Balik dek dengan hati-hati, lalu kencangkan semua baut M3×10 dari bawah. Setelah itu baru kencangkan baut board.

TipsUntuk board tanpa lubang, pakai 4 UM-Clip. Pasang 2 clip di satu sisi, selipkan tepi board ke celahnya, lalu dorong 2 clip lainnya ke sisi seberang dan kencangkan.

U3
FG-UM · ke robot

Pasang dek ke Body

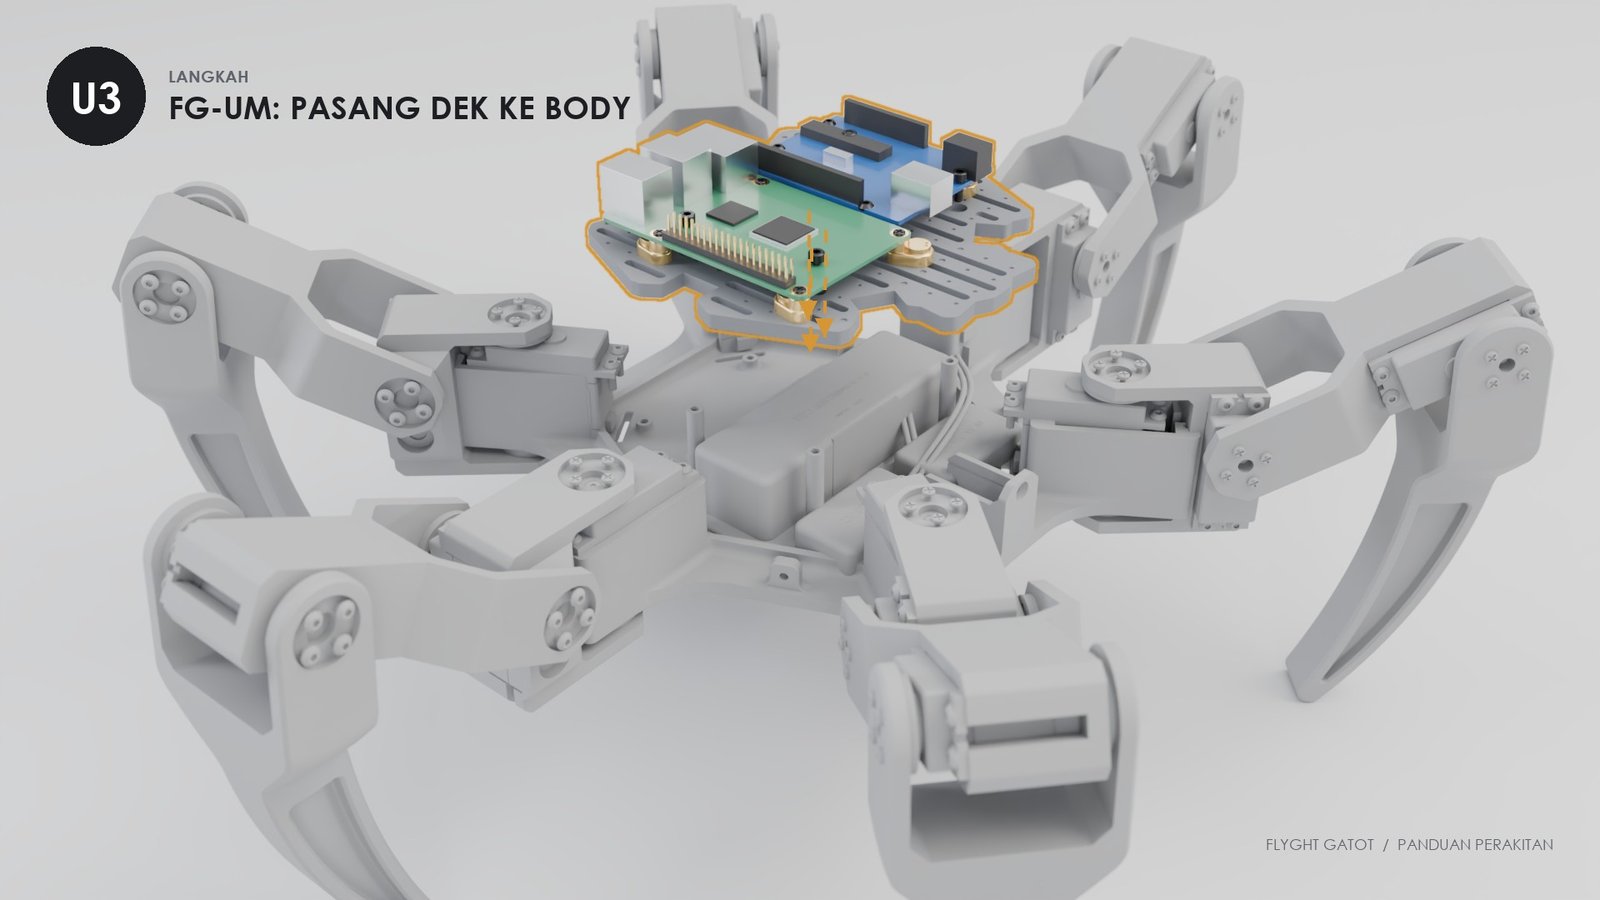
Dek lengkap dengan board turun ke 4 tiang Body
  1. Turunkan dek ke 4 tiang Body, dengan tanda panah terukir menghadap ke depan (sisi gripper).
  2. Kunci dengan 4 baut M3×8 di lubang berkonter. Kabel servo lewat 6 celah kabel di tepi dek.

BatasUkuran board maksimal di tengah dek: 105 × 100 mm, 117 × 56 mm, atau 150 × 40 mm (beberapa board kecil juga bisa dipasang sekaligus). Tinggi dari atas dek sampai komponen tertinggi maksimal 31 mm, atau 25 mm di bawah leher. Planner mengecek semua ini.

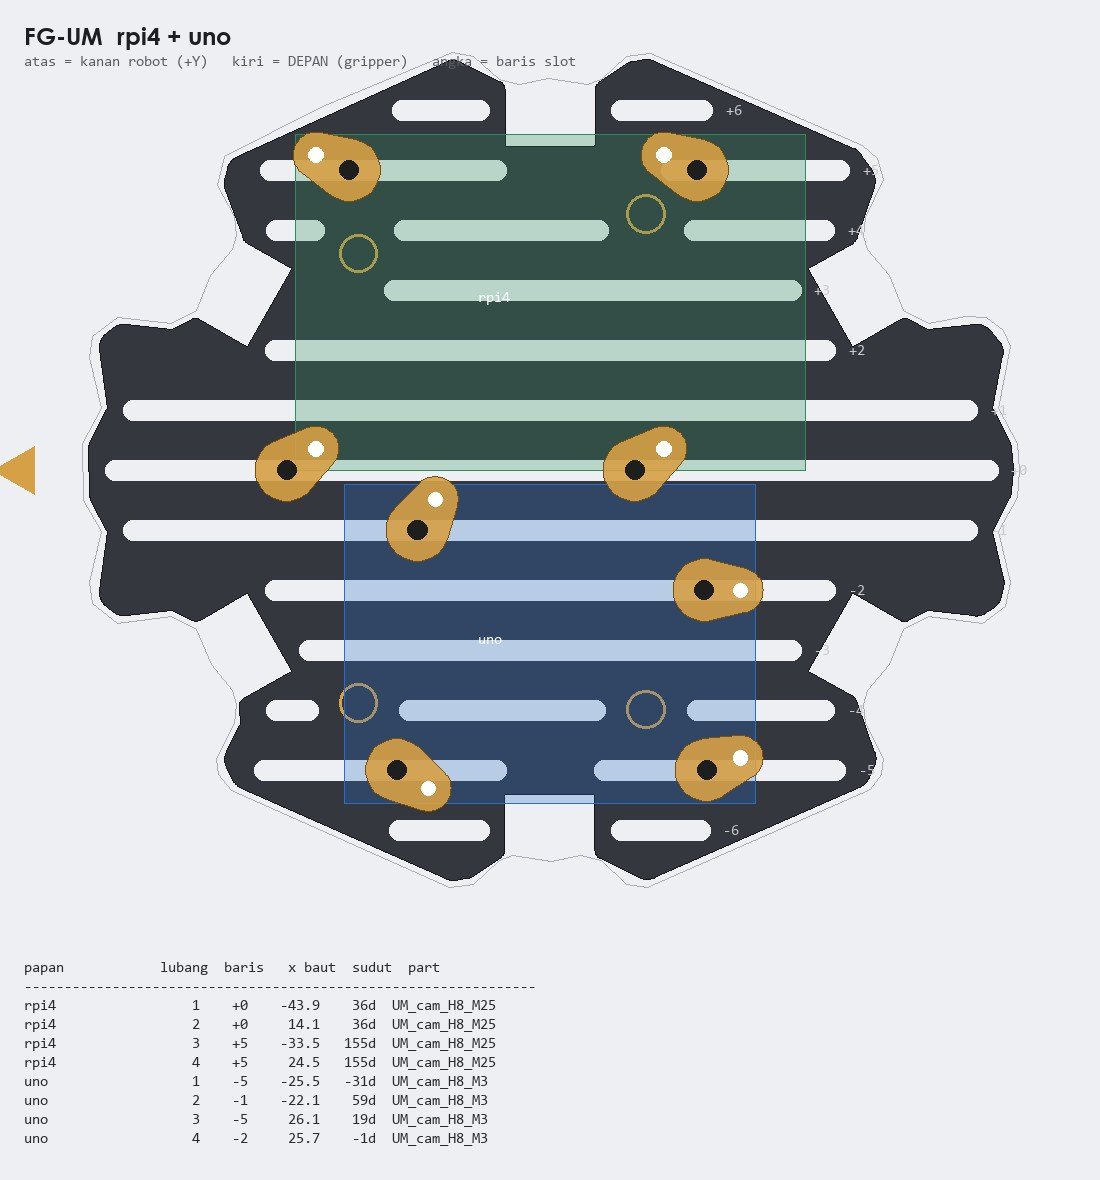
Diagram planner: posisi cam untuk SBC dan board MCU
Diagram dari planner: cam oranye, baris slot bernomor, dan lingkaran sebagai posisi tiang Body.

Planner src/um_layout.py

Tulis nama board dan posisi pusatnya (mm, koordinat terukir di dek). Planner akan menampilkan baris slot, posisi baut, sudut cam, part yang harus dicetak, dan peringatan kalau ada lubang yang tidak terjangkau atau board terlalu tinggi.

python um_layout.py rpi4 --at 0,28 uno --at 0,-29 --png layout.png
python um_layout.py mega --at 0,0 --height 12
python um_layout.py custom --size 70x50 --holes "3,3;67,3;3,47;67,47" --screw M2.5
python um_layout.py custom --size 55x28 --clips --at 0,20

Preset: rpi4 (Pi 3/4/5), rpi_zero, uno, mega, fg_main. Tambahkan --rot 90 untuk memutar board.